Cegah Robot Salah Ambil Barang, Peneliti MIT Kembangkan Sistem Memori UQ-DAAAM
Sistem baru UQ-DAAAM bantu robot mendeteksi keraguan memori dan memperbaiki kesalahan label objek secara mandiri saat bergerak di lapangan.
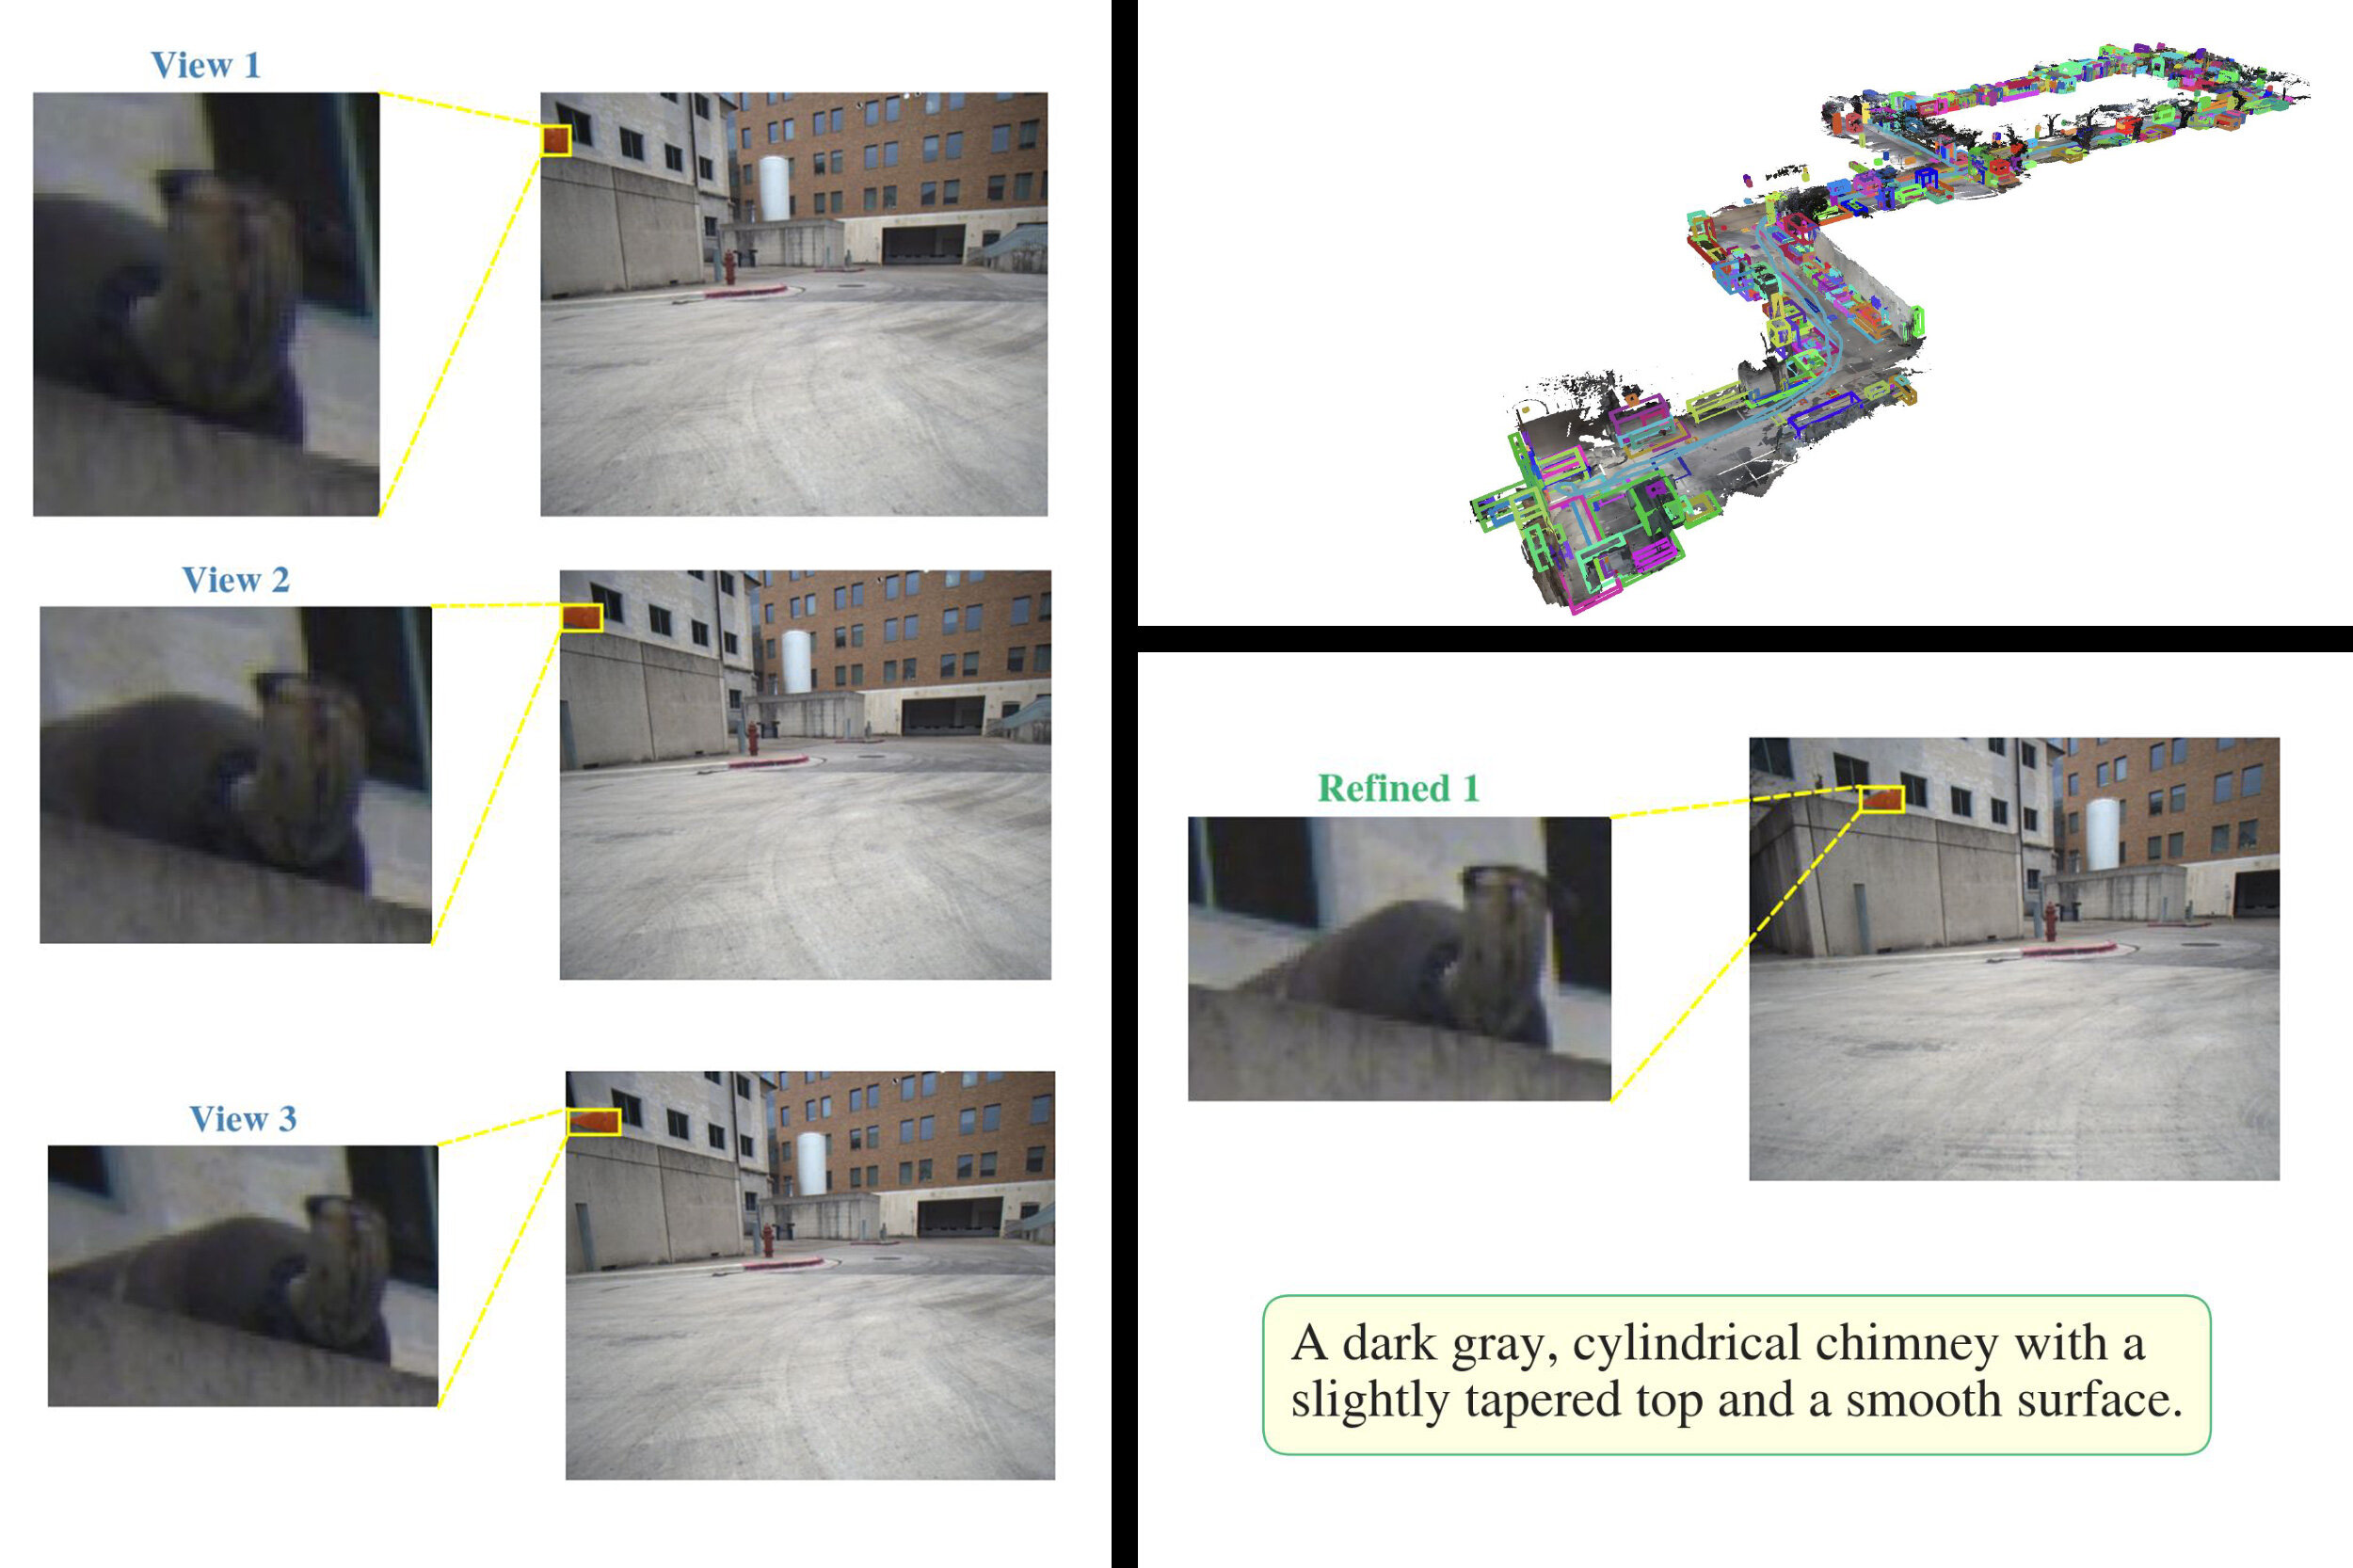
Foto: TechXplore (Dokumentasi editorial)
Poin penting
- Sistem UQ-DAAAM dari MIT mengukur keraguan robot saat mengenali objek dari rekaman kamera visual.
- Metode ini menyelesaikan 92 persen kerancuan identifikasi hanya dengan membandingkan dua sudut pandang tambahan.
- Akurasi deskripsi objek meningkat 5 persen tanpa membebani daya komputasi perangkat keras robot.
Bayangkan skenario darurat ketika robot diminta mengambil alat pacu jantung otomatis di lorong kantor. Namun, karena kesalahan label visual pada sistem penyimpanannya, mesin tersebut mengira alat tersebut sebagai tabung pemadam kebakaran.
Kesalahan fatal seperti ini kini coba diatasi oleh peneliti Massachusetts Institute of Technology (MIT). Dilaporkan oleh TechXplore, tim periset menciptakan sistem memori cerdas bernama UQ-DAAAM untuk memverifikasi keakuratan rekaman objek pada robot.
Memperbaiki Memori Visual dari Berbagai Sudut Pandang
UQ-DAAAM merupakan singkatan dari Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment. Sistem ini menyempurnakan teknologi terdahulu, DAAAM, yang memanfaatkan vision-language model (VLM) atau model AI pengolah gambar dan teks.
Kamera robot kerap menangkap visual buram, gelap, atau terhalang saat bergerak. Akibatnya, robot bisa salah mengenali cerobong asap abu-abu sebagai seekor tupai di atas atap tanpa menyadari kekeliruannya.
Dipimpin Profesor Luca Carlone bersama mahasiswa pascasarjana Harry Zhang dan Nicolas Gorlo, tim merancang UQ-DAAAM untuk menghitung tingkat keyakinan robot. Sistem menggabungkan skor keraguan kata dan konsistensi dari beberapa sudut pandang kamera.
Jika angka keraguan melebihi ambang batas aman, sistem otomatis mengambil gambar dari sudut lain. Model bahasa besar (LLM) kemudian menggabungkan keterangan baru tersebut menjadi satu deskripsi akurat dalam peta 3D.
Berbeda dengan ChatGPT, pada AI fisik tidak cukup hanya memasang peringatan bahwa robot mungkin salah. Mengetahui ketidaktahuannya adalah kunci agar robot aman digunakan.
Dalam uji coba, algoritma heuristik khusus berhasil menuntaskan proses verifikasi dalam sepersekian detik tanpa menjalankan ulang VLM. Pendekatan ini menyelesaikan 92 persen ambiguitas objek dan mendongkrak akurasi hingga 5 persen.
Riset ini tercatat dalam peladen pracetak arXiv dan direncanakan dipresentasikan pada Conference on Neural Information Processing Systems mendatang.
Apa Artinya bagi Pelaku Usaha
Inovasi ini relevan bagi pelaku usaha di sektor pergudangan, logistik, manufaktur, dan perhotelan yang mulai mengadopsi robot otonom. Robot yang dapat menyadari ketidakpastian memori visualnya akan meminimalkan risiko salah mengambil stok barang atau salah merakit komponen penting.
Sebagai langkah antisipasi, pemilik bisnis yang hendak mengotomasi gudang perlu mulai mengevaluasi ketahanan sistem penglihatan robotik terhadap kondisi pencahayaan dinamis. Tanyakan kepada vendor apakah perangkat keras mereka sudah mengadopsi mekanisme verifikasi ketidakpastian real time.
Penerapan sistem validasi multi-sudut pandang ini dapat mencegah kerugian biaya akibat salah penanganan kargo berharga. Otomasi yang andal bukan sekadar bergerak cepat, melainkan memastikan robot tidak bekerja dengan data memori yang keliru.
- TechXplore: Chimney or squirrel? Clearing up a robot's fuzzy memory by comparing images from different angles
Lihat hasil pemeriksaan (12 klaim)
| Klaim | Putusan | Dasar di sumber |
|---|---|---|
| Peneliti MIT mengembangkan sistem memori baru bernama UQ-DAAAM untuk mencegah robot salah mengenali objek. | Didukung | “This robotic assistant could benefit from a new memory system created by MIT researchers.” TechXplore melaporkan sistem memori baru buatan peneliti MIT. |
| UQ-DAAAM mendeteksi keraguan memori dan memperbaiki kesalahan label objek secara mandiri dalam waktu nyata saat robot bergerak. | Didukung | “The researchers also employed a special technique to streamline this process so a mobile robot can continually update uncertain memory entries in real time.” TechXplore menjelaskan pembaruan memori secara real-time saat robot bergerak. |
| UQ-DAAAM merupakan singkatan dari Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment. | Didukung | “Called UQ-DAAAM (which stands for Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment)” TechXplore memuat kepanjangan resmi UQ-DAAAM. |
| Metode penyempurnaan ini dapat menyelesaikan 92 persen kerancuan objek dengan hanya membutuhkan dua keterangan sudut pandang tambahan per objek. | Didukung | “This refinement step can resolve ambiguities for about 92% of the objects in the robot's environment while requiring only two additional captions per object.” TechXplore mencantumkan angka keberhasilan 92% dan kebutuhan 2 sudut pandang tambahan. |
| UQ-DAAAM meningkatkan akurasi deskripsi objek sebesar 5 persen dibandingkan metode mutakhir sebelumnya. | Didukung | “It increased the accuracy of object descriptions by 5% compared to the state of the art.” TechXplore menyebut peningkatan akurasi 5% dibanding state of the art. |
| Robot dapat keliru mengenali defibrilator sebagai alat pemadam kebakaran akibat label memori yang salah. | Didukung | “But if the robot has incorrectly labeled the defibrillator as a fire extinguisher in its stored memory, it may not know where to find the lifesaving device.” TechXplore memberikan contoh kasus defibrilator dan pemadam kebakaran. |
| DAAAM terdahulu menggunakan vision-language model (VLM) untuk mendeskripsikan objek, tetapi bisa salah mengira cerobong asap abu-abu sebagai tupai di atap bila gambar buram atau gelap. | Didukung | “In these cases, DAAAM might describe these objects incorrectly, such as by mistaking a gray chimney for a squirrel perched on a rooftop.” TechXplore memaparkan contoh cerobong asap abu-abu yang disangka tupai. |
| Riset ini dipimpin Luca Carlone bersama Harry Zhang dan Nicolas Gorlo. | Didukung | “He is joined on the paper by co-lead authors and MIT graduate students Harry Zhang and Nicolas Gorlo.” TechXplore menyebut nama Luca Carlone, Harry Zhang, dan Nicolas Gorlo. |
| Sistem menggabungkan tingkat keyakinan kata dari VLM dan konsistensi dari beberapa sudut pandang ke dalam satu angka keraguan. | Didukung | “We fuse both sources of uncertainty into a single number that captures how certain the VLM is in its overall understanding of the object” TechXplore mengutip penjelasan penggabungan dua sumber keraguan. |
| Jika angka ketidakpastian melampaui batas, sistem memakai heuristik untuk memilih gambar tambahan lalu LLM menggabungkannya menjadi deskripsi tunggal. | Didukung | “Once it has identified additional captions that will reduce its uncertainty about the object, the system uses an LLM to fuse them into a single object description.” TechXplore menjelaskan penggunaan LLM untuk fusi deskripsi. |
| Algoritma heuristik terbukti secara matematis mampu memilih bingkai terbaik tanpa menjalankan ulang VLM dalam sepersekian detik. | Didukung | “The researchers mathematically proved that this heuristic can identify the best frames to select without rerunning the VLM, dramatically reducing the amount of computation.” TechXplore memaparkan pembuktian matematis heuristik tanpa menjalankan ulang VLM. |
| Makalah riset tersedia di server pracetak arXiv dan akan dipresentasikan di Conference on Neural Information Processing Systems. | Didukung | “The research will be presented at the Conference on Neural Information Processing Systems.” TechXplore menyebut publikasi di arXiv dan presentasi di NeurIPS. |
Video AI terbaru
How Siemens Plans Production in Minutes With NVIDIA AI