EgoThumb: Riset Jempol Robotik AI Pembantu Kerja Satu Tangan
Peneliti UC San Diego merilis EgoThumb, jempol robotik pintar yang mampu menahan objek secara otonom agar satu tangan manusia dapat menyelesaikan pekerjaan rumit.
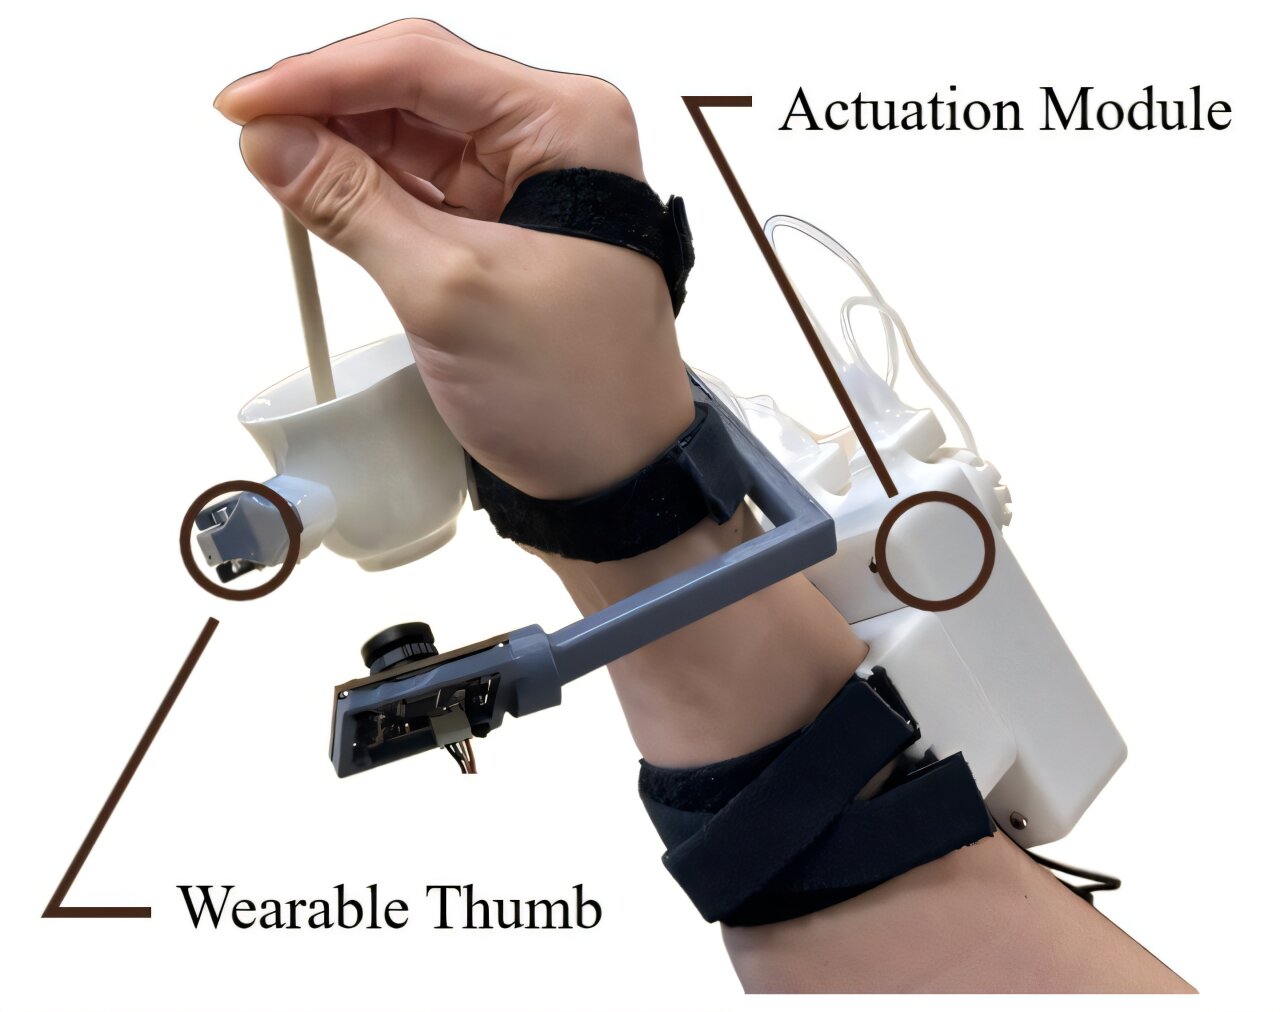
Foto: TechXplore (Dokumentasi editorial)
Poin penting
- EgoThumb memakai kamera telapak tangan dan AI untuk menggenggam benda tanpa perlu perintah manual dari pemakai.
- Tingkat keberhasilan uji coba laboratorium mencapai hingga 92,5 persen pada area kerja yang terbiasa dilatih.
- Desain perangkat keras dan perangkat lunak dibuka bebas untuk umum guna percepat riset teknologi bantuan fisik.
Banyak pekerjaan teknis sehari-hari menuntut koordinasi dua tangan sekaligus, seperti membuka tutup botol atau menyolder kabel. Situasi ini kerap membatasi mobilitas pekerja saat salah satu tangan harus menahan benda kerja sementara tangan lainnya mengoperasikan perkakas.
Untuk menjawab kendala tersebut, peneliti University of California San Diego mengembangkan EgoThumb, jempol robotik tambahan yang dapat dikenakan pada tangan manusia. Laporan TechXplore mengungkapkan bahwa alat ini memanfaatkan kamera kecil dan algoritma kecerdasan buatan guna membantu tugas dua tangan cukup dengan satu tangan.
Bekerja Otonom Tanpa Perintah Manual
Jempol buatan ini memiliki tiga sendi yang digerakkan oleh tendon kabel. Motor penggeraknya sengaja dipasang di lengan bawah agar beban di telapak tangan tetap ringan saat operator bekerja.
Kamera sudut lebar di dekat telapak tangan terus memantau posisi tangan dan objek di sekitarnya. Sistem ini mengandalkan *imitation learning* atau pembelajaran imitasi, yakni metode pelatihan AI yang meniru demonstrasi gerakan manusia sebelumnya.
Dalam uji coba awal, model AI masih diproses melalui komputer eksternal. Sistem secara otomatis memprediksi kapan harus mencengkeram atau melepas benda tanpa instruksi eksplisit dari pengguna.
Pada uji laboratorium terhadap empat tugas dasar, seperti memutar tutup botol dan mengaduk teh, tingkat keberhasilan pemakai baru mencapai 87,5 persen hingga 92,5 persen. Namun, peneliti mencatat performa menurun menjadi sekitar 67 persen saat objek diletakkan di luar area pelatihan.
Apa Artinya bagi Pelaku Usaha
Inovasi jempol robotik ini sangat relevan bagi sektor manufaktur ringan, perakitan elektronik, logistik, dan bengkel servis. Pekerja di industri tersebut sering kehilangan waktu karena harus memegang komponen kecil sembari mengoperasikan peralatan instalasi.
Mengingat desain perangkat keras dan perangkat lunak EgoThumb dirilis secara terbuka (*open source*), tim riset internal perusahaan dapat mulai mempelajari arsitekturnya. Ke depan, integrasi sensor sentuh yang tengah dirancang peneliti akan meningkatkan presisi cengkeraman material rapuh.
Bagi pelaku usaha, langkah mitigasi terbaik saat ini adalah memetakan titik kerja di lini perakitan yang rentan kelelahan fisik. Mengadopsi teknologi augmentasi semacam ini berpotensi menekan angka kecelakaan kerja sekaligus mendongkrak efisiensi tanpa merombak total ruang pabrik.
✓ Lolos pemeriksaan redaksi AI. (Klik untuk lihat hasil pemeriksaan fakta)
Artikel ini ditulis AI, 10 klaimnya dicocokkan dengan sumber, dan diuji keterbacaannya sebelum terbit. Menemukan kekeliruan? Laporkan ke redaksi.
- TechXplore: Extra robotic thumb lets wearers complete two-handed tasks with one hand
| Klaim | Putusan | Dasar di sumber |
|---|---|---|
| Peneliti University of California San Diego mengembangkan EgoThumb, jempol robotik tambahan yang dapat dikenakan untuk membantu menyelesaikan pekerjaan dua tangan dengan satu tangan. | Didukung | “Researchers at the University of California San Diego recently developed EgoThumb, a robotic thumb that could allow people to complete some tasks that generally require both hands using only one.” TechXplore melaporkan pengembangan sistem EgoThumb oleh peneliti UC San Diego. |
| EgoThumb memanfaatkan kamera kecil dan algoritma kecerdasan buatan untuk mengamati serta merencanakan gerakan jempol. | Didukung | “captures images with a small camera, which are then analyzed by an artificial intelligence (AI) algorithm trained to plan the thumb's movements.” TechXplore menjelaskan bahwa kamera kecil menangkap gambar yang dianalisis oleh algoritma AI. |
| Jempol robotik EgoThumb memiliki tiga sendi yang digerakkan oleh tendon kabel, dengan motor terpasang di lengan bawah agar telapak tangan tidak terbebani. | Didukung | “EgoThumb's robotic thumb has three joints, each driven by a pair of tendons —one for bending and one for straightening. The small motors driving its movements are mounted on a wearer's forearm” TechXplore memaparkan struktur tiga sendi, tendon kabel, dan posisi motor di lengan bawah. |
| Kamera sudut lebar dipasang di dekat telapak tangan untuk memantau tangan dan objek sekitarnya. | Didukung | “The system also includes a small, wide-angle camera, which is mounted close to a wearer's palm. The camera continuously captures images of the user's hand, the robotic thumb and nearby objects.” TechXplore mencatat penempatan dan fungsi kamera sudut lebar di dekat telapak tangan. |
| Sistem dilatih menggunakan metode imitation learning berdasarkan demonstrasi gerakan manusia yang dikendalikan dengan antarmuka kaki. | Didukung | “We trained an AI model to learn from human demonstrations, an approach called imitation learning," explained Fu. "To collect the training demonstrations, a person controlled the robotic thumb through” TechXplore mengutip penjelasan Jiawei Fu mengenai pelatihan model AI lewat demonstrasi berantarmuka kaki. |
| Pada prototipe awal, model AI dijalankan pada komputer eksternal yang terhubung ke jempol robotik. | Didukung | “the AI model analyzing camera images and planning future movements runs on an external computer that is connected to the robotic thumb.” TechXplore menjelaskan bahwa komputasi model AI masih berjalan di komputer eksternal. |
| Uji coba laboratorium melibatkan empat tugas dasar, seperti memutar tutup botol dan mengaduk teh. | Didukung | “These included picking up a cube, unscrewing a bottle cap, stirring tea and transferring a ball from one location to another.” TechXplore mencantumkan keempat tugas manipulasi yang diujikan di laboratorium. |
| Tingkat keberhasilan rata-rata untuk dua pengguna baru pada area pelatihan masing-masing mencapai 87,5 persen dan 92,5 persen. | Didukung | “average success across four tasks was 90% for the demonstrator and 92.5% and 87.5% for two new users.” TechXplore merinci hasil evaluasi awal terhadap demonstrator dan dua pengguna baru. |
| Performa pada pengujian mengaduk teh tercatat rata-rata sekitar 67 persen dan 73 persen di dua lingkungan baru yang belum pernah dilatih. | Didukung | “In a separate tea-stirring test, success rates averaged approximately 67% and 73% across three users in two previously unseen settings, respectively.” TechXplore melaporkan penurunan persentase keberhasilan pada lingkungan uji baru. |
| Desain perangkat keras dan perangkat lunak EgoThumb dibuka sebagai sumber terbuka (open source). | Didukung | “The hardware designs and software for EgoThumb are open source and can be accessed by other developers on the project's website .” TechXplore mengonfirmasi bahwa rancangan perangkat keras dan peranti lunak EgoThumb bersifat open source. |
Video AI terbaru
Building with GPT-Live and Image Generation | DevDay 2026