Ilmuwan CAS Rilis Metode Pemetaan 3D dan Navigasi Robotik Presisi Tinggi
Riset terbaru Chinese Academy of Sciences menghadirkan metode pemetaan 3D berbasis LiDAR dan kamera yang akurat di malam hari, siap dipresentasikan di ICRA 2026.
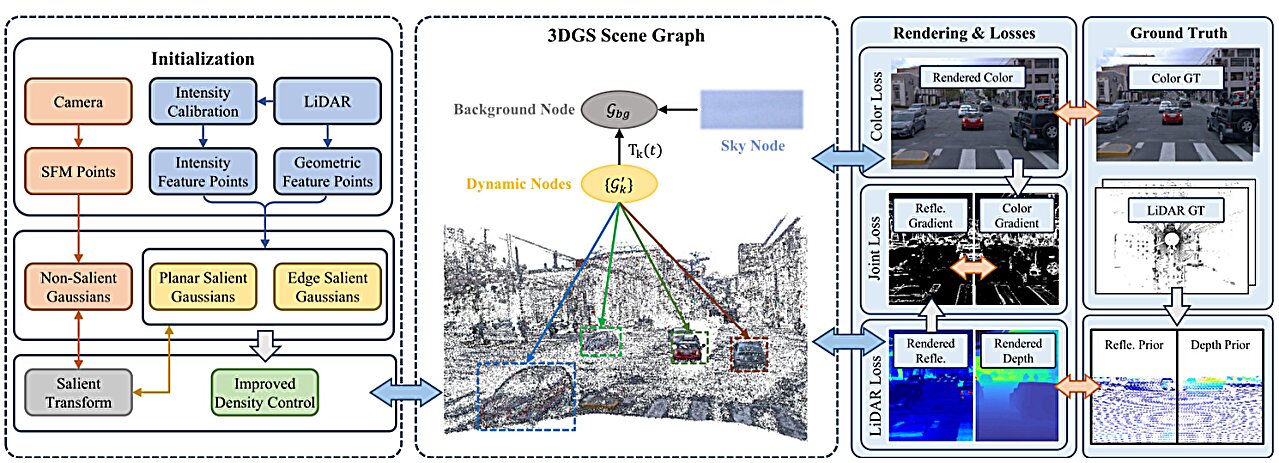
Foto: TechXplore (Dokumentasi editorial)
Poin penting
- Metode LR-SGS memadukan LiDAR dan kamera untuk rekonstruksi 3D jalanan yang akurat, bahkan di malam hari.
- Algoritma MMD-SLAM memanfaatkan geometri ruang buatan guna menjaga akurasi pelacakan posisi robot secara real-time.
- Kedua studi terpilih untuk presentasi di ICRA 2026, dengan LR-SGS masuk tiga finalis Best Paper Award.
Tim peneliti dari Chinese Academy of Sciences (CAS) berhasil mengembangkan dua metode mutakhir untuk meningkatkan akurasi pemetaan 3D dan navigasi robot. Inovasi ini menjawab kendala visual robotik saat menghadapi perubahan cahaya ekstrem serta pergerakan objek di sekitarnya.
Menurut laporan TechXplore, tim yang dipimpin Profesor Zhu Hui dari Institute of Intelligent Machines di Hefei Institutes of Physical Science dijadwalkan mempresentasikan temuan ini pada ajang IEEE International Conference on Robotics and Automation (ICRA) 2026.
Rekonstruksi Presisi untuk Simulasi Otonom
Metode pertama bernama LR-SGS menggabungkan data kamera visual dengan LiDAR, sensor pengukur jarak berbasis pantulan laser. Dengan membaca intensitas pantulan, sistem sanggup menangkap detail lingkungan secara presisi dalam berbagai kondisi pencahayaan, termasuk saat malam hari.
Teknik ini juga menyaring informasi yang berulang sehingga beban komputasi berkurang. Dalam uji coba menggunakan kumpulan data Waymo, LR-SGS terbukti meningkatkan akurasi rekonstruksi sekaligus efisiensi pelatihan model dengan representasi spasial 3D yang ringkas.
Selain itu, lingkungan 3D yang dihasilkan bersifat fleksibel dan dapat disunting. Fitur ini memungkinkan pembuatan lingkungan berkendara virtual untuk simulasi dan pengujian sistem kemudi otonom secara aman.
Karya ilmiah mengenai LR-SGS ini terpilih sebagai satu dari tiga finalis Best Paper Award kategori persepsi robot di ICRA 2026, menyisihkan lebih dari 5.000 riset terdaftar.
Navigasi Andal di Lingkungan Bangunan
Metode kedua dinamakan MMD-SLAM, teknik pelacakan posisi dan pemetaan mandiri secara bersamaan (SLAM). Pendekatan ini memanfaatkan fitur geometris seperti titik, garis, dan bidang datar yang umum ditemui pada bangunan atau fasilitas buatan manusia.
Dengan memadukan elemen geometris tersebut, MMD-SLAM menghasilkan model awan titik (point cloud) 3D yang lebih konsisten serta meningkatkan ketepatan posisi robot. Pengujian menunjukkan sistem mampu mempertahankan performa navigasi yang stabil dalam pemrosesan waktu nyata (real-time).
Apa Artinya bagi Pelaku Usaha
Bagi pengelola fasilitas manufaktur, pergudangan modern, dan logistik di Indonesia, inovasi ini menawarkan jawaban atas masalah klasik robot otonom. Gangguan navigasi akibat pencahayaan gudang yang minim atau tata ruang lorong yang monoton kini dapat diminimalkan secara efektif.
Manajemen operasional yang berencana mengadopsi armada robot pemindah barang (AGV) disarankan mengevaluasi vendor yang menerapkan integrasi sensor hibrida LiDAR dan visual. Kombinasi tersebut menjaga reliabilitas kerja robot di berbagai sif operasional tanpa kendala sensorik.
Selain itu, kemampuan mengedit simulasi 3D memungkinkan perusahaan memetakan dan menguji rute otomasi secara virtual sebelum membeli armada fisik. Langkah mitigasi ini efektif memangkas risiko salah investasi serta menekan biaya uji coba operasional di lapangan.
✓ Lolos pemeriksaan redaksi AI. (Klik untuk lihat hasil pemeriksaan fakta)
Artikel ini ditulis AI, 7 klaimnya dicocokkan dengan sumber, dan diuji keterbacaannya sebelum terbit. Menemukan kekeliruan? Laporkan ke redaksi.
- TechXplore: New methods improve 3D scene reconstruction and robot mapping
| Klaim | Putusan | Dasar di sumber |
|---|---|---|
| Tim peneliti dari Chinese Academy of Sciences yang dipimpin Profesor Zhu Hui dari Institute of Intelligent Machines di Hefei Institutes of Physical Science mengembangkan dua metode rekonstruksi 3D dan pemetaan robot. | Didukung | “A research team led by professor Zhu Hui from the Institute of Intelligent Machines at the Hefei Institutes of Physical Science of the Chinese Academy of Sciences has developed two methods” TechXplore menyebutkan afiliasi tim peneliti dan pemimpin riset Prof. Zhu Hui dari CAS. |
| Kedua studi diterima untuk dipresentasikan di IEEE International Conference on Robotics and Automation (ICRA) 2026. | Didukung | “Both studies have been accepted for presentation at the 2026 IEEE International Conference on Robotics and Automation ( ICRA 2026 ).” TechXplore mengonfirmasi penerimaan kedua makalah di ICRA 2026. |
| Metode LR-SGS memadukan data LiDAR dan kamera visual untuk merekonstruksi pemandangan berkendara, termasuk kondisi malam hari dengan memanfaatkan intensitas pantulan. | Didukung | “LR-SGS combines LiDAR data with camera images to improve the reconstruction of driving scenes. By using intensity, it captures scene details under different lighting conditions, including at night.” TechXplore menjelaskan cara kerja dan kemampuan LR-SGS pada berbagai pencahayaan termasuk malam hari. |
| Pengujian LR-SGS pada dataset Waymo menunjukkan peningkatan akurasi rekonstruksi dan efisiensi pelatihan dengan representasi 3D yang ringkas. | Didukung | “Experiments on datasets such as Waymo showed that LR-SGS improves reconstruction accuracy and training efficiency while maintaining a compact 3D representation.” TechXplore mencatat hasil uji coba pada dataset Waymo. |
| Lingkungan 3D hasil rekonstruksi LR-SGS dapat disunting untuk membuat lingkungan berkendara virtual bagi simulasi dan pengujian kendaraan otonom. | Didukung | “Furthermore, the reconstructed scenes are editable and can be used to create virtual driving environments for autonomous driving simulation and testing.” TechXplore menyebutkan skenario dapat diedit untuk pengujian otonom. |
| Makalah rekonstruksi adegan LR-SGS terpilih sebagai salah satu dari tiga finalis Best Paper Award kategori robot perception dari lebih 5.000 submisi di ICRA 2026. | Didukung | “selected as a finalist for the Best Paper Award in robot perception, one of only three papers to receive this distinction among more than 5,000 submissions.” TechXplore mengonfirmasi pencapaian nominasi Best Paper Award tersebut. |
| MMD-SLAM memanfaatkan fitur geometris seperti titik, garis, dan bidang pada lingkungan buatan untuk menghasilkan peta point cloud 3D yang konsisten dan akurasi posisi secara real-time. | Didukung | “It makes use of geometric features such as points, lines and planes in buildings and other man-made environments. By combining these features, the method produces more consistent 3D point cloud maps” TechXplore menjelaskan fitur geometris dan hasil peta yang dihasilkan MMD-SLAM secara real-time. |
Video AI terbaru
What Codex Unlocks for Holiday Extras