Riset Bristol: Motor Listrik Mampu Tiru Koordinasi Otot Tanpa Kendali Rumit
Riset Universitas Bristol membuktikan motor listrik dapat berkoordinasi alami seperti otot biologis, membuka peluang robot industri yang lebih murah dan tangguh.
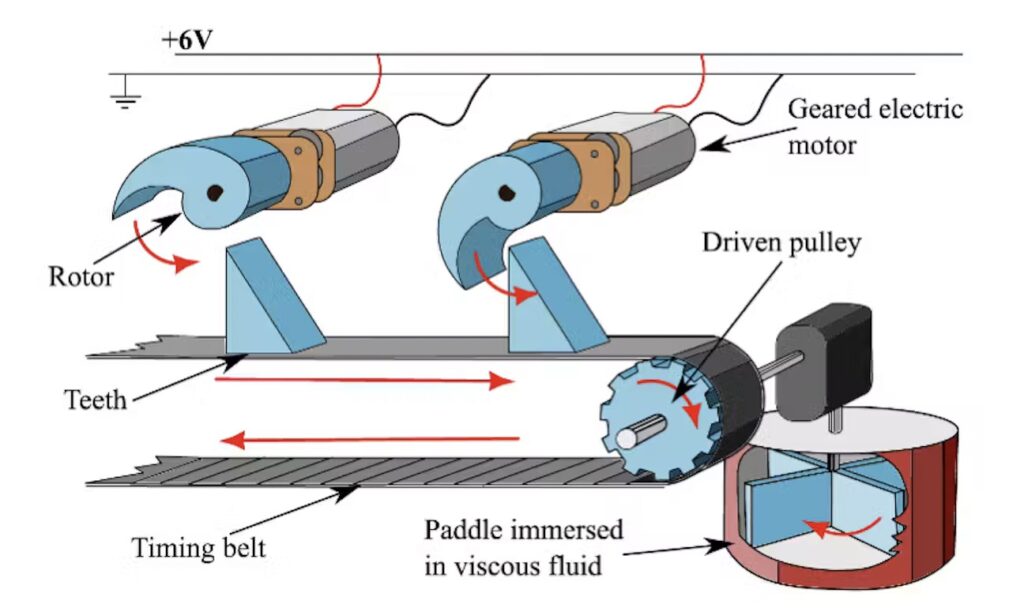
Foto: Robohub (Dokumentasi editorial)
Poin penting
- Tim Universitas Bristol menyimulasikan cara kerja sarkomer otot menggunakan jajaran motor listrik biasa.
- Koordinasi gerak muncul spontan lewat struktur fisik perancah tanpa komputasi rumit atau sensor tambahan.
- Pendekatan mekanis ini berpotensi memangkas biaya perakitan aktuator pada robotika industri dan soft robot.
Mengendalikan puluhan motor penggerak atau aktuator pada lengan robot kerap menuntut komputasi rumit, rangkaian sensor mahal, dan algoritma kendali terpusat. Namun, terobosan terbaru menunjukkan bahwa koordinasi gerak yang luwes dapat dicapai secara spontan tanpa perlu pemrograman yang membebani sistem.
Temuan tersebut diungkapkan tim peneliti Universitas Bristol dalam laporan yang diterbitkan jurnal Royal Society Interface, sebagaimana dilansir Robohub. Peneliti membuktikan bahwa sekumpulan motor listrik biasa dapat berkoordinasi secara mandiri seperti otot biologis hanya dengan memanfaatkan perancah mekanis bersama.
Meniru Cara Kerja Sarkomer Biologis
Di dalam tubuh manusia, otot menghasilkan tenaga melalui sarkomer, yaitu unit fungsional terkecil otot yang terdiri atas filamen aktin dan miosin. Ribuan motor miosin mikro saling menarik, mendorong, lalu melepaskan serat aktin guna menghasilkan gerakan halus tanpa arahan konduktor terpusat.
Peneliti Bristol menyederhanakan prinsip kimiawi tersebut menjadi perangkat fisik di atas meja uji. Mereka merangkai jajaran motor listrik yang terhubung ke sebuah tulang punggung mekanis, lalu membiarkannya menarik cairan kental untuk meniru resistansi beban biologis.
Setiap motor listrik hanya menyentuh perancah fisik secara berkala, mendorongnya sebentar, lalu lepas secara bergantian. Gelombang mekanis pada perancah tersebut mentransmisikan gaya antar-motor sehingga mereka otomatis mengatur ritme kerja secara kolektif tanpa bertukar sinyal digital sama sekali.
Saat beban resistansi bertambah, jumlah motor yang aktif bekerja ikut meningkat secara alami. Pola adaptasi beban spontan ini bahkan memunculkan fenomena gelombang koordinasi yang identik dengan perilaku serat otot dan pergerakan flagela sel hidup.
Apa Artinya bagi Pelaku Usaha
Bagi manufaktur otomasi, pengembang pergudangan cerdas, dan integrator sistem robotika, hasil riset ini membuka arah baru dalam efisiensi belanja modal. Desain perangkat keras yang mampu berkoordinasi secara mekanis dapat mengurangi ketergantungan pada puluhan sensor umpan balik dan kartu pengendali mikro berbiaya tinggi.
Arsitektur mekanis pasif seperti ini juga memperkecil risiko kegagalan operasional akibat gangguan peranti lunak di lantai pabrik. Ketika koordinasi bersandar pada struktur fisik, sistem menjadi jauh lebih tahan terhadap guncangan atau lonjakan beban kerja tak terduga.
Pelaku usaha disarankan mulai mengevaluasi roadmap riset aktuator fleksibel atau otot buatan saat memperbarui aset otomasi jangka panjang. Menguji prototipe soft robotics sederhana pada lini pengepakan yang sensitif dapat menjadi langkah awal mitigasi biaya pemeliharaan sebelum adopsi skala penuh dilakukan.
- Robohub: Muscle coordination can be mimicked by electric motors – it could lead to improved robots
Lihat hasil pemeriksaan (9 klaim)
| Klaim | Putusan | Dasar di sumber |
|---|---|---|
| Tim peneliti Universitas Bristol membangun model fisik menggunakan motor listrik biasa untuk menyimulasikan cara kerja otot. | Didukung | “built a physical model using ordinary electric motors to try and simulate how muscles may perform its tasks.” Robohub menyatakan tim Universitas Bristol membuat model fisik dari motor listrik biasa untuk menyimulasikan cara kerja otot. |
| Hasil riset tim Bristol dipublikasikan di jurnal Royal Society Interface. | Didukung | “The results, published in the Royal Society journal Interface , show that the coordination we see in real muscle may simply emerge as a property of their setup.” Robohub mengonfirmasi publikasi hasil studi di jurnal Royal Society Interface. |
| Koordinasi gerak seperti otot dapat muncul secara spontan dari susunan mekanis tanpa perlu diprogram atau diawasi terus-menerus. | Didukung | “coordination we see in real muscle may simply emerge as a property of their setup. It’s not something you have to programme and police continuously.” Robohub menyatakan koordinasi muncul dari perancah/susunan tanpa perlu pemrograman dan pengawasan kontinu. |
| Sarkomer merupakan unit penghasil gaya pada otot yang tersusun atas filamen aktin dan motor molekuler miosin. | Didukung | “The sarcomere is the key force producing unit. It is made of protein filaments, called actin , and molecular motors called myosin .” Robohub menjelaskan struktur sarkomer yang terdiri atas filamen aktin dan miosin. |
| Peneliti membuat perangkat di atas meja berupa jajaran motor listrik yang terhubung ke tulang punggung mekanis dan menarik cairan kental untuk meniru resistansi beban biologis. | Didukung | “They pulled against a thick fluid, creating resistance similar to the viscous load experienced by biological motors inside muscle.” Robohub mencatat model fisik berupa motor listrik yang menarik cairan kental untuk meniru beban viskos pada otot. |
| Motor-motor listrik berinteraksi melalui tulang punggung bersama yang bergerak, memungkinkan mereka berkoordinasi tanpa komunikasi langsung satu sama lain. | Didukung | “allowing them to coordinate without ever communicating directly.” Robohub menegaskan motor dapat saling berkoordinasi tanpa berkomunikasi secara langsung. |
| Saat beban resistansi meningkat, lebih banyak unit motor yang berkontribusi secara efektif. | Didukung | “More units end up contributing effectively as the load rises. Their participation increases under increasing loads.” Robohub menjelaskan partisipasi motor meningkat seiring bertambahnya beban. |
| Sistem dapat mengatur dirinya sendiri membentuk gelombang koordinasi berjalan (travelling waves). | Didukung | “the system can self-organise into travelling waves of coordination, where the pattern moves along the array.” Robohub melaporkan sistem mampu membentuk gelombang koordinasi yang bergerak di sepanjang rangkaian. |
| Temuan ini menunjukkan aktuator yang lebih sederhana pada robotika dapat diwujudkan, termasuk untuk kebutuhan soft robots. | Didukung | “suggests that simpler actuators for robotics are possible. This is exactly the kind of fundamental design that researchers have been chasing for soft robots” Robohub menyebut model ini membuka jalan bagi aktuator yang lebih sederhana pada robotika dan soft robot. |
Video AI terbaru
From AI Infrastructure to the 6G Future