Terungkap! Komponen AI Ini Bikin Robot Jalan Stabil hingga 92,5%
Riset University of Michigan melahirkan arsitektur PRISM yang mendongkrak keberhasilan jalan robot humanoid hingga 92,5% tanpa perlu menambah sensor fisik ekstra.
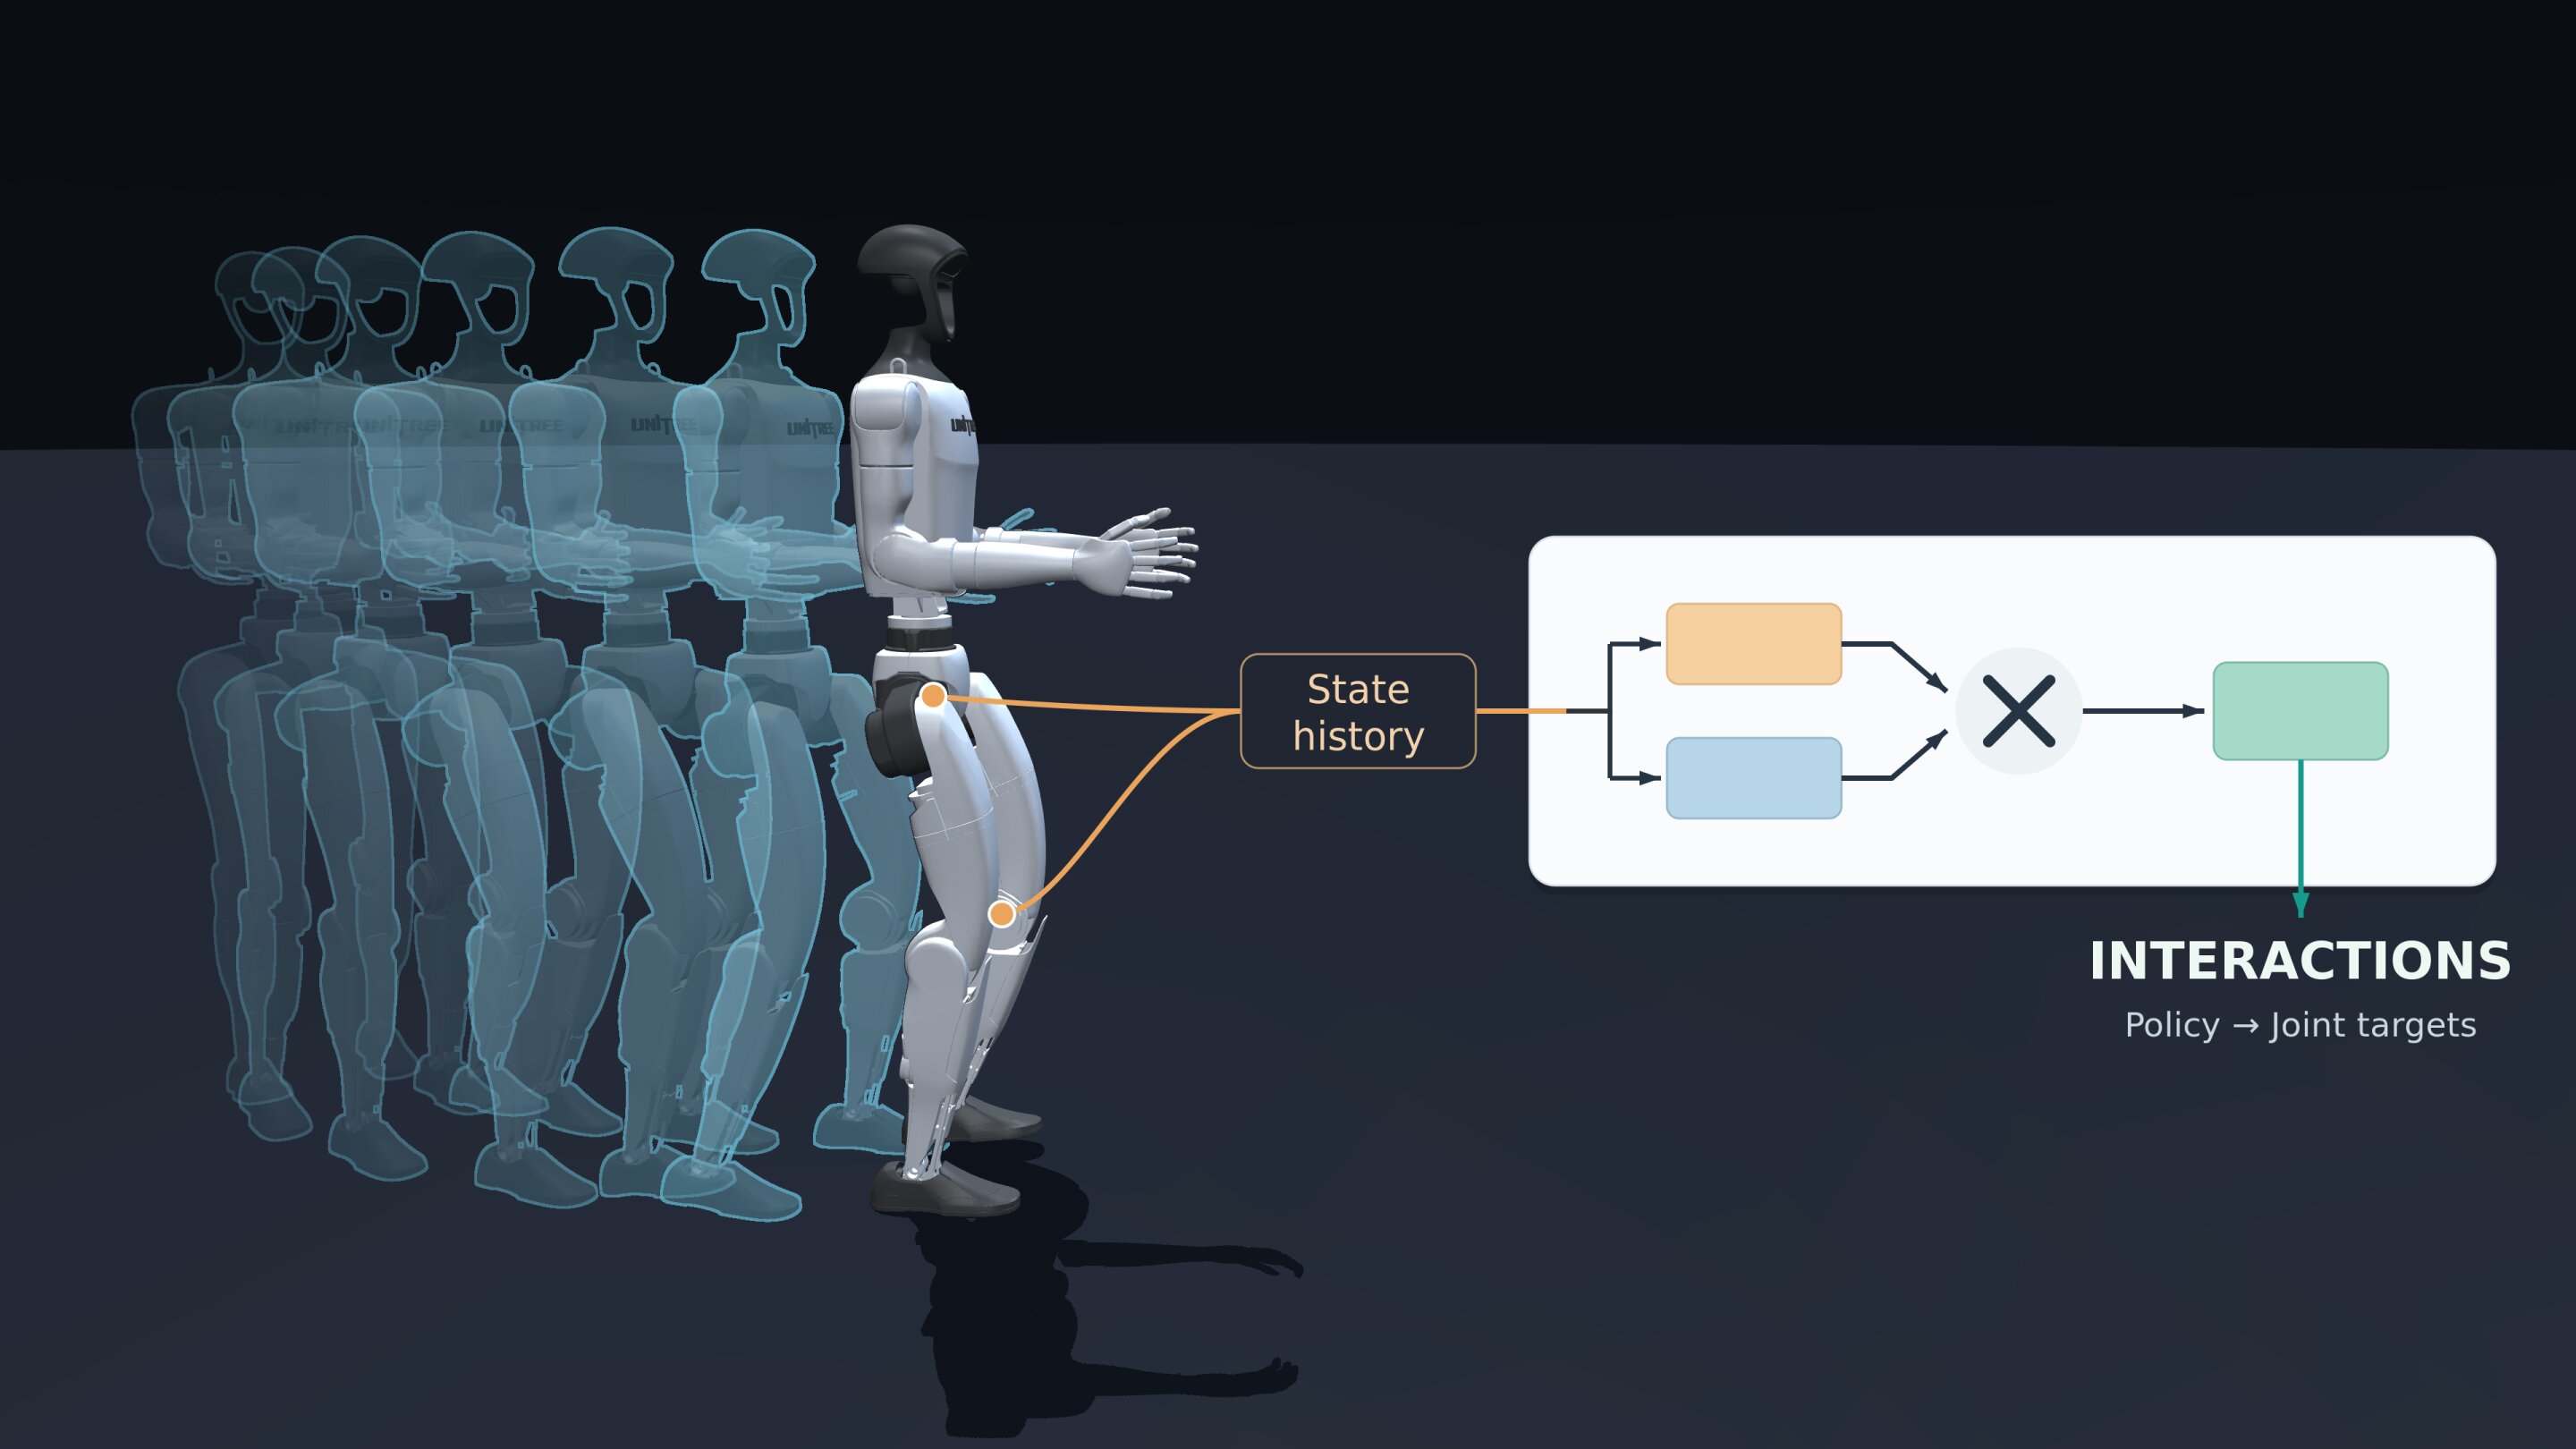
Foto: TechXplore (Dokumentasi editorial)
Poin penting
- PRISM meningkatkan keberhasilan jalan robot humanoid dari 51% menjadi 92,5% dalam uji simulasi 24 detik.
- Akurasi capit lengan robot fisik melonjak hingga 94% tanpa memerlukan sensor umpan balik gaya tambahan.
- Komponen ini dapat dipasang langsung pada sistem AI robot yang sudah ada tanpa perlu mengubah arsitektur utama.
Mengajarkan robot humanoid berjalan stabil di dunia nyata selama ini menjadi tantangan besar bagi pengembang otomasi. Masalahnya bukan kekurangan sensor perangkat keras, melainkan model AI bawaan yang kerap keliru memproses interaksi fisik antarsendi.
Kini, peneliti dari University of Michigan menghadirkan solusi terobosan bernama PRISM. Sebagaimana dilaporkan TechXplore, inovasi ini dipresentasikan pada ajang Conference on Robot Learning (CoRL 2026) di Austin, Texas.
PRISM, singkatan dari Polynomial Representations for Interaction-Structured Motor Control, merupakan komponen jaringan saraf tiruan khusus motorik. Komponen ini menggantikan lapisan input standar pada otak robot agar dapat memahami hubungan perkalian variabel fisik secara langsung.
Lonjakan Drastis Kinerja Tanpa Sensor Ekstra
Selama ini, robot mengandalkan multilayer perceptron (MLP) atau jaringan saraf berlapis konvensional yang biasa dipakai pada AI pengenal gambar. Padahal, gerak fisik membutuhkan kalkulasi daya mekanis dan gaya gesek yang saling mengalikan banyak variabel sendi secara dinamis.
Dalam uji simulasi jalan kaki humanoid selama 24 detik, robot dengan PRISM sukses menuntaskan 92,5% percobaan tanpa jatuh. Angka ini melampaui robot berotak MLP standar yang hanya mencatatkan angka 51% keberhasilan.
"Banyak petunjuk berguna tentang interaksi fisik sudah ada dalam observasi robot. PRISM memberi pengendali cara ringkas untuk mempelajari kombinasi sinyal tersebut," ungkap Seung Hyun Lee, mahasiswa doktoral ilmu komputer dan teknik University of Michigan sekaligus penulis utama studi tersebut.
Keunggulan serupa terbukti nyata pada perangkat keras lengan robotik SO-101 saat mengambil gulungan lakban. Robot bertenaga PRISM meraih 94% keberhasilan dari 50 uji coba, jauh melampaui metode standar yang tertahan di level 68% tanpa membutuhkan sensor gaya tambahan.
Apa Artinya bagi Pelaku Usaha
Bagi pelaku industri manufaktur, pergudangan, dan logistik di Indonesia, inovasi ini membuktikan bahwa peningkatan presisi robot dapat dicapai lewat pembaruan model perangkat lunak. Perusahaan tidak selalu harus menambah perangkat keras sensor baru untuk mengoptimalkan kinerja lengan robotik.
Manajer operasional dapat mulai mengevaluasi vendor otomasi yang mengadopsi representasi data interaksi fisik modern. Karena PRISM hanya mengganti lapisan input pemrosesan sinyal, integrasi ke peranti lunak pengendali robot yang sudah ada dapat diterapkan tanpa merombak arsitektur kontroler utama.
Langkah antisipasi terbaik saat ini adalah mengaudit tingkat kegagalan capit atau manuver robot di lini produksi Anda. Mengadopsi sistem berbasis model fisik terstruktur berpotensi memangkas risiko barang terjatuh dan menekan potensi downtime operasional secara signifikan.
✓ Lolos pemeriksaan redaksi AI. (Klik untuk lihat hasil pemeriksaan fakta)
Artikel ini ditulis AI, 8 klaimnya dicocokkan dengan sumber, dan diuji keterbacaannya sebelum terbit. Menemukan kekeliruan? Laporkan ke redaksi.
- TechXplore: PRISM helps robots move better by learning how forces and motion interact
| Klaim | Putusan | Dasar di sumber |
|---|---|---|
| Riset dari University of Michigan mengembangkan komponen baru bernama PRISM. | Didukung | “A new neural network component, developed at University of Michigan Engineering” TechXplore menyatakan komponen ini dikembangkan di University of Michigan Engineering. |
| PRISM merupakan singkatan dari Polynomial Representations for Interaction-Structured Motor Control. | Didukung | “The new component—called PRISM (Polynomial Representations for Interaction-Structured Motor Control)” TechXplore menyebutkan kepanjangan dari PRISM. |
| Penelitian PRISM dipresentasikan pada ajang 10th Conference on Robot Learning (CoRL 2026) di Austin, Texas. | Didukung | “presented at the 10th Conference on Robot Learning (CoRL 2026) in Austin, Texas.” TechXplore mencantumkan konferensi dan lokasi presentasi. |
| Dalam uji simulasi jalan kaki humanoid selama 24 detik, PRISM menyelesaikan 92,5% percobaan tanpa jatuh dibandingkan 51% untuk MLP konvensional. | Didukung | “PRISM enabled the robot to complete 92.5% of 24-second trials without falling, compared to 51% for a conventional MLP.” TechXplore melaporkan hasil uji simulasi jalan humanoid 24 detik. |
| PRISM dapat diintegrasikan ke dalam sistem pembelajaran robot yang ada tanpa mengubah tujuan pelatihan, kebutuhan sensor, atau pengontrol. | Didukung | “it can be incorporated into existing robot learning systems without changing their training objectives, sensing requirements or controllers.” TechXplore menyebut PRISM hanya menggantikan pemrosesan awal masukan kondisi dan perintah robot. |
| Seung Hyun Lee adalah mahasiswa doktoral ilmu komputer dan teknik di U-M serta penulis utama studi tersebut. | Didukung | “said Seung Hyun Lee, a doctoral student of computer science and engineering at U-M and lead author of the study.” TechXplore mencantumkan identitas dan jabatan Seung Hyun Lee. |
| Kutipan Seung Hyun Lee: 'Banyak petunjuk berguna tentang interaksi fisik sudah ada dalam observasi robot. PRISM memberi pengendali cara ringkas untuk mempelajari kombinasi sinyal tersebut'. | Didukung | “"Many useful clues about physical interaction are already present in a robot's observations, through combinations of signals such as joint positions and velocities. PRISM gives the controller a compact” TechXplore memuat pernyataan kutipan langsung dari Seung Hyun Lee. |
| Pada perangkat keras lengan robotik SO-101 untuk mengambil gulungan lakban, PRISM mencapai tingkat keberhasilan 94% dari 50 percobaan dibandingkan 68% untuk metode konvensional. | Didukung | “to pick up a roll of tape with an SO-101 robotic arm, PRISM achieved 94% success across 50 attempts, compared to 68% for the conventional approach.” TechXplore merinci hasil uji coba perangkat keras lengan robotik SO-101. |
Video AI terbaru
What Codex Unlocks for Holiday Extras