NVIDIA Rilis VFlash: Rute Gerak Robot 12 Kali Lebih Cepat dan Makin Akurat
Metode baru NVIDIA memangkas latensi inferensi robot hingga 80 persen dan mengurangi kesalahan prediksi gerakan 3D hingga 61 persen.
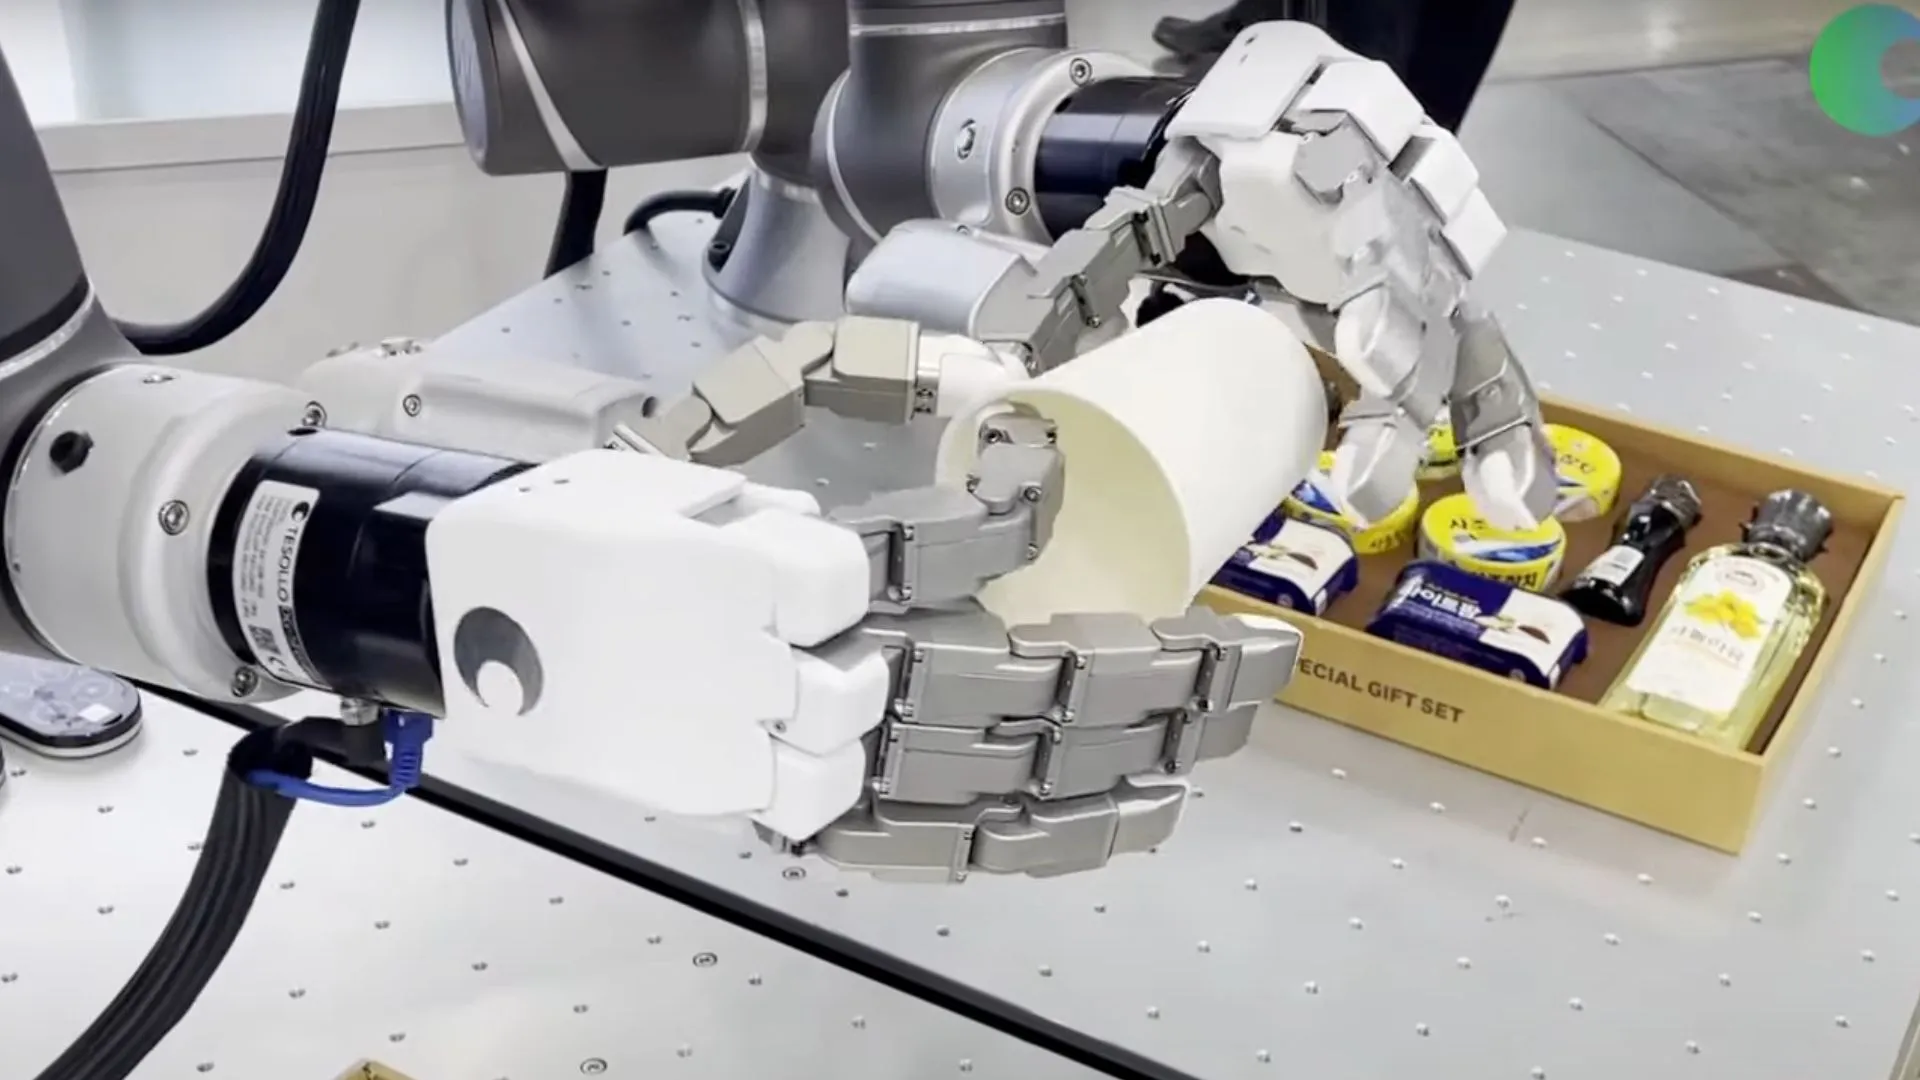
Foto: Interesting Engineering (Dokumentasi editorial)
Poin penting
- VFlash mempercepat proses penguraian lintasan gerak robot hingga 12 kali lipat dalam satu siklus komputasi.
- Latensi komputasi visual berkurang sekitar 80 persen pada platform Jetson Thor dan DGX Spark.
- Tingkat keberhasilan manipulasi fisik robot naik menjadi 70,2 persen dalam pengujian simulasi benchmark.
Peneliti NVIDIA memperkenalkan VFlash, metode perencanaan visual baru yang mempercepat kalkulasi lintasan gerak robot hingga 12 kali lipat. Berdasarkan laporan Interesting Engineering, inovasi ini memangkas kesalahan prediksi gerakan tiga dimensi hingga 61 persen dalam pengujian tertentu.
Sistem ini membantu model visi-bahasa atau Vision-Language Model (VLM)—kecerdasan buatan yang memproses data visual dan teks secara terintegrasi—menghasilkan rute spasial utuh dalam satu tahapan komputasi. Pendekatan ini menggantikan kebiasaan lama yang memproses koordinat gerakan satu per satu.
Pangkas Waktu Respon Mesin Otomasi
Pada model konvensional, perhitungan koordinat sekuensial membuat gerakan robot melambat saat menghadapi lingkungan yang padat rintangan. VFlash mengatasi hambatan tersebut dengan memetakan seluruh struktur geometris secara serentak sebelum koordinat spesifik dihasilkan.
Dalam uji manipulasi lengan robot pada modul Jetson Thor, latensi inferensi atau durasi berpikir mesin merosot drastis dari 3.552,7 milidetik menjadi 703,3 milidetik. Penurunan latensi sekitar 80 persen juga tercatat pada komputer komputasi AI DGX Spark, dari 3.356,5 milidetik ke 649,9 milidetik.
Kecepatan tersebut berdampak langsung pada keberhasilan tugas mekanik. Saat dihubungkan dengan model aksi dunia di lingkungan simulasi MolmoSpaces, rata-rata keberhasilan kerja robot meningkat dari 62,6 persen menjadi 70,2 persen, dengan lonjakan efektivitas tertinggi pada tugas mengambil barang dan menutup objek.
Ekspansi ke Kendaraan Otonom
Selain di sektor robotika pabrik, para peneliti menguji coba VFlash pada navigasi kendaraan otonom memanfaatkan data NAVSIM dan Waymo. Sistem ini mampu memperkirakan pergerakan objek video masa depan hingga 25 kali lebih cepat dibanding metode konvensional.
Apa Artinya bagi Pelaku Usaha
Bagi sektor manufaktur, pergudangan, dan logistik, penurunan waktu kalkulasi hingga level sub-detik merupakan kabar baik. Efisiensi ini meminimalkan jeda henti lengan robot di lini produksi, sehingga output per jam kerja dapat meningkat signifikan tanpa perlu mengganti seluruh rangka fisik mesin.
Pemilik usaha yang telah berinvestasi pada komputasi tepi atau edge AI dapat mulai mengevaluasi kesiapan arsitektur perangkat keras mereka. Pembaruan pada lapisan algoritma navigasi seperti ini menekan biaya kesalahan operasional, terutama pada penanganan barang rapuh atau perakitan presisi tinggi.
Langkah mitigasi yang tepat saat ini adalah memetakan kembali titik kemacetan robot di fasilitas Anda. Jika keterlambatan disebabkan oleh lambatnya respon sensor visual terhadap objek bergerak, adopsi model perencanaan terpadu layak dimasukkan dalam rencana belanja teknologi tahun mendatang.
- Interesting Engineering: NVIDIA’s VFlash speeds robot trajectory decoding 12x, cuts prediction errors by 61%
Lihat hasil pemeriksaan (7 klaim)
| Klaim | Putusan | Dasar di sumber |
|---|---|---|
| VFlash mempercepat penguraian lintasan gerak robot hingga 12 kali lipat dan mengurangi eror prediksi 3D hingga 61 persen. | Didukung | “NVIDIA researchers have developed a new visual planning method that accelerates robot trajectory decoding by up to 12 times, while reducing 3D trajectory prediction errors by as much as 61%” Interesting Engineering melaporkan bahwa metode VFlash mempercepat dekoding lintasan hingga 12 kali dan menekan eror prediksi trajektori 3D hingga 61%. |
| VFlash memangkas latensi inferensi manipulasi robot sekitar 80 persen pada Jetson Thor dan DGX Spark. | Didukung | “VFlash reduced robot manipulation inference latency by approximately 80% on Jetson Thor and DGX Spark.” Interesting Engineering menyebutkan penurunan latensi inferensi sekitar 80% pada kedua platform komputasi tersebut. |
| VFlash memungkinkan VLM menghasilkan lintasan lengkap dalam satu tahapan komputasi, bukan memproses koordinat satu per satu. | Didukung | “allows vision-language models (VLMs) to generate complete robot trajectories and other spatial predictions in a single pass, rather than producing coordinates one at a time.” Interesting Engineering menjelaskan bahwa VFlash memproses seluruh lintasan spasial dalam satu putaran (single pass). |
| VFlash bekerja dengan mengidentifikasi struktur prediksi visual sebelum menghasilkan koordinatnya. | Didukung | “VFlash works by identifying the structure of a requested visual prediction before generating its coordinates.” Interesting Engineering menyatakan cara kerja VFlash didasarkan pada penentuan struktur objek sebelum perincian koordinat dibuat. |
| Latensi Jetson Thor turun dari 3.552,7 milidetik menjadi 703,3 milidetik, dan pada DGX Spark turun dari 3.356,5 milidetik ke 649,9 milidetik. | Didukung | “reduced inference latency from 3,552.7 milliseconds to 703.3 milliseconds on NVIDIA’s Jetson Thor platform. This represents an approximately 80% reduction compared with conventional autoregressive decoding. On DGX Spark hardware, latency fell from 3,356.5 milliseconds to 649.9 milliseconds.” Interesting Engineering menyajikan data angka penurunan latensi inferensi secara persis untuk kedua perangkat keras tersebut. |
| Tingkat keberhasilan tugas robot di benchmark MolmoSpaces naik dari 62,6 persen menjadi 70,2 persen, terutama pada tugas mengambil barang dan menutup objek. | Didukung | “The model achieved an average success rate of 70.2% across four task suites, compared with 62.6% for the baseline system. The largest improvements appeared in pick-and-place and object-closing tasks” Interesting Engineering merinci metrik evaluasi pada MolmoSpaces dengan peningkatan terbesar pada pick-and-place dan object-closing. |
| Peneliti menguji VFlash untuk kendaraan otonom dengan dataset NAVSIM dan Waymo, serta memprediksi pergerakan objek video hingga 25 kali lebih cepat. | Didukung | “Beyond robotics, the researchers tested VFlash for autonomous driving using NAVSIM and Waymo datasets.” Interesting Engineering memaparkan uji coba VFlash pada dataset kemudi otonom NAVSIM dan Waymo serta perkiraan gerakan video hingga 25 kali lebih cepat. |
Video AI terbaru
Washington, D.C. is up next. 🏛️