Tangan Robot ETH Zurich Mampu Berjalan Mandiri untuk Masuk Ruang Sempit
Riset ETH Zurich melatih tangan robotik komersial merangkak dan menekan tombol tanpa lengan penggerak, membuka babak baru inspeksi industri di celah sempit.
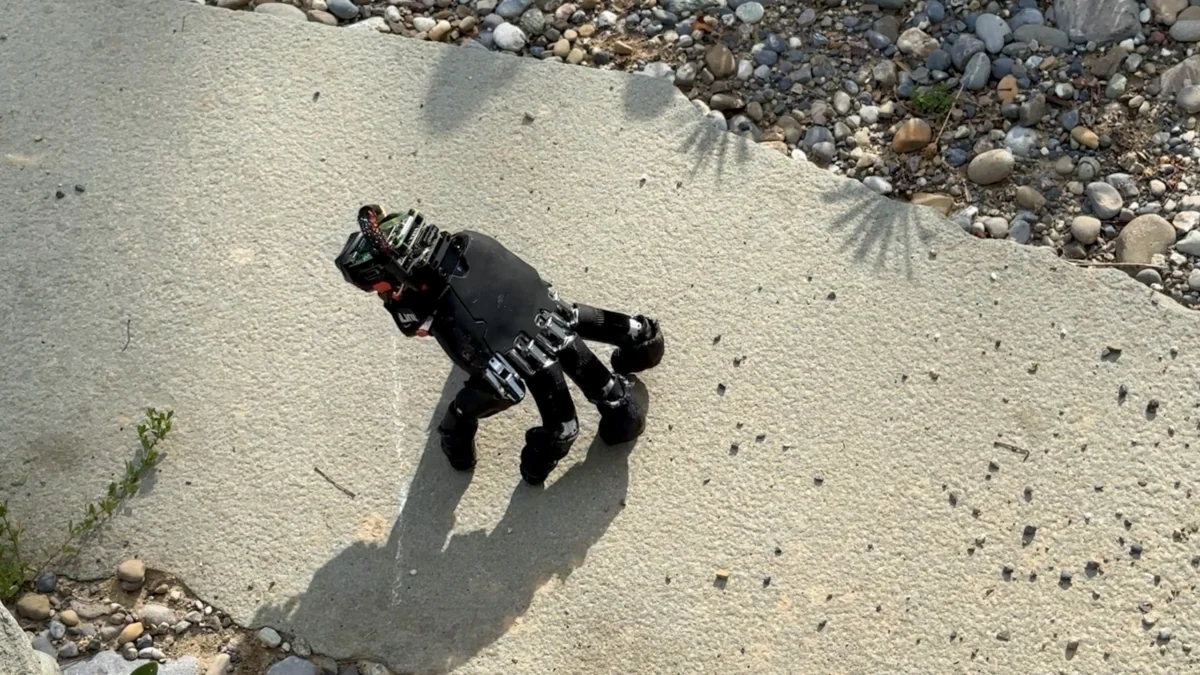
Foto: ScienceAlert (Dokumentasi editorial)
Poin penting
- Tangan robot seberat 818 gram mampu merayap di 14 medan berbeda dengan kecepatan rata-rata 9,3 cm per detik.
- Perangkat lunak dilatih memakai reinforcement learning sehingga jari dapat bergerak seimbang tanpa kamera bawaan.
- Inovasi ini ditujukan bagi robot masa depan untuk menjangkau celah sempit yang tidak muat dimasuki bodi robot.
Bayangkan sebuah tangan mekanis yang mampu merangkak sendiri melintasi celah sempit lalu menekan sakelar operasional. Gambaran ini kini mendekati kenyataan lewat penelitian terbaru tim robotika ETH Zurich di Swiss.
Berdasarkan laporan ScienceAlert, para peneliti berhasil memodifikasi tangan robotik komersial agar dapat berjalan memakai ujung jari. Tangan ini juga mampu bangkit mandiri setelah terjatuh serta menekan tombol papan ketik secara seimbang.
"Di masa depan, robot dapat mengirim tangannya ke area yang tidak bisa dimasuki tubuhnya untuk memeriksa sesuatu, mengoperasikan kontrol, atau memindahkan objek, lalu mengambilnya kembali," kata peneliti robotika Robert Katzschmann kepada ScienceAlert.
Melatih Keseimbangan Tanpa Kamera
Proyek riset yang diunggah di repositori pracetak arXiv ini memakai tangan robotik WUJI. Peneliti Amirhossein Kazemipour, Hehui Zheng, dan Robert Katzschmann menambahkan baterai, komputer mini, serta sensor gerak hingga bobotnya mencapai 818 gram.
Tantangan terbesar terletak pada perbedaan panjang jari dan posisi ibu jari yang membuat tumpuan beban tidak simetris. Tim menggunakan reinforcement learning, yaitu metode pelatihan AI berbasis skor hadiah saat bergerak maju dan penalti jika posisi berguncang.
Hasil uji laboratorium menunjukkan tangan mekanis ini sukses melintasi 14 permukaan, termasuk lantai kayu, kisi logam, rumput, dan kerikil. Robot mencatat kecepatan rata-rata 9,3 sentimeter per detik serta sukses menegakkan diri pada 21 dari 25 simulasi jatuh.
Selain merayap, jari robot berhasil menekan tombol arah keyboard dengan tepat dalam 29 dari 32 perintah terpisah. Seluruh manuver berjalan stabil menggunakan perangkat lunak onboard tanpa panduan visual kamera internal.
Apa Artinya bagi Pelaku Usaha
Bagi sektor manufaktur, fasilitas migas, dan pergudangan, konsep robot modular ini membuka jalan efisiensi biaya inspeksi. Pemeriksaan pipa sempit, rongga turbin, atau panel listrik bertegangan tinggi kelak dapat dilakukan tanpa harus membongkar struktur fisik pabrik yang memakan waktu dan biaya henti produksi.
Meski demikian, studi ini masih berstatus pracetak dan belum melalui peninjauan sejawat (peer-review). Kemampuan integrasi seperti sistem penglihatan terpasang dan mekanisme lepas-pasang otomatis dari lengan induk masih menjadi agenda riset jangka panjang.
Pelaku usaha dapat mulai memetakan titik-titik inspeksi ruang sempit yang selama ini rawan kecelakaan kerja dan boros ongkos teknisi. Menyiapkan dokumentasi spasial fasilitas sejak dini akan mempercepat adopsi teknologi saat modul robotika mikro mulai diproduksi secara komersial.
- ScienceAlert: This Robotic Hand Walks on Its Fingers Like Thing From The Addams Family, And It's Creepy as Heck
Lihat hasil pemeriksaan (9 klaim)
| Klaim | Putusan | Dasar di sumber |
|---|---|---|
| Peneliti ETH Zurich melatih tangan robotik komersial untuk berjalan memakai ujung jari, bangkit mandiri setelah terjatuh, dan menekan tombol keyboard. | Didukung | “Researchers at ETH Zurich taught it to walk on its fingertips, get upright after a fall, and press keyboard keys while balancing on its other fingers.” ScienceAlert |
| Riset ini ditujukan agar tangan robot di masa depan dapat memasuki ruangan yang tidak muat dimasuki tubuhnya untuk memeriksa, mengoperasikan kontrol, atau memindahkan objek. | Didukung | “A future robot could send its hand into a space its body cannot enter, to inspect something, operate a control or move an object, then retrieve it afterward” ScienceAlert |
| Studi ini diunggah sebagai pracetak di arXiv dan belum melalui proses peer-review. | Didukung | “The team's study, posted as a preprint on arXiv and not yet peer-reviewed” ScienceAlert |
| Amirhossein Kazemipour, Hehui Zheng, dan Robert Katzschmann menggunakan tangan robotik WUJI dan menambahkan baterai, komputer kecil, serta sensor gerak hingga total bobotnya mencapai 818 gram. | Didukung | “Kazemipour, Hehui Zheng, and Katzschmann started with a WUJI robotic hand, adding a battery, a small computer, and a motion sensor. The complete setup weighs 818 grams” ScienceAlert |
| Perangkat lunak pengendali dilatih di simulasi menggunakan reinforcement learning dengan skor hadiah saat bergerak maju dan penalti jika berguncang. | Didukung | “trained its control software in simulation using reinforcement learning. Useful movements, such as progressing in the requested direction, earned numerical rewards. Unwanted movements, such as excessive” ScienceAlert |
| Tangan robotik merangkak melintasi 14 permukaan termasuk lantai kayu, kisi logam, rumput, dan kerikil tanpa panduan kamera. | Didukung | “The resulting hand crawled over 14 surfaces in demonstrations , including wooden floors, metal grating, grass, and gravel.” ScienceAlert |
| Dalam uji kemudi di atas matras, kecepatan rata-ratanya mencapai 9,3 sentimeter per detik sepanjang 21 kali pengujian. | Didukung | “During steering tests on a mat, it averaged 9.3 centimeters (3.7 inches) per second across 21 runs.” ScienceAlert |
| Robot berhasil menegakkan diri dalam 21 dari 25 uji coba fisik. | Didukung | “The team also trained it to right itself, and it succeeded in 21 of 25 physical trials.” ScienceAlert |
| Tangan robot berhasil menekan tombol panah keyboard yang tepat pada 29 dari 32 perintah berurutan tanpa umpan balik visual. | Didukung | “the hand pressed the correct keyboard arrow key in 29 of 32 consecutive commands.” ScienceAlert |
Video AI terbaru
How Siemens Plans Production in Minutes With NVIDIA AI