Kontroler GA-FLC Pangkas Eror Lengan Robot 89 Persen dalam Simulasi
Riset membuktikan optimasi algoritma genetika pada kontroler fuzzy memangkas eror presisi lengan robot 3-DOF hingga 89 persen dalam uji simulasi.
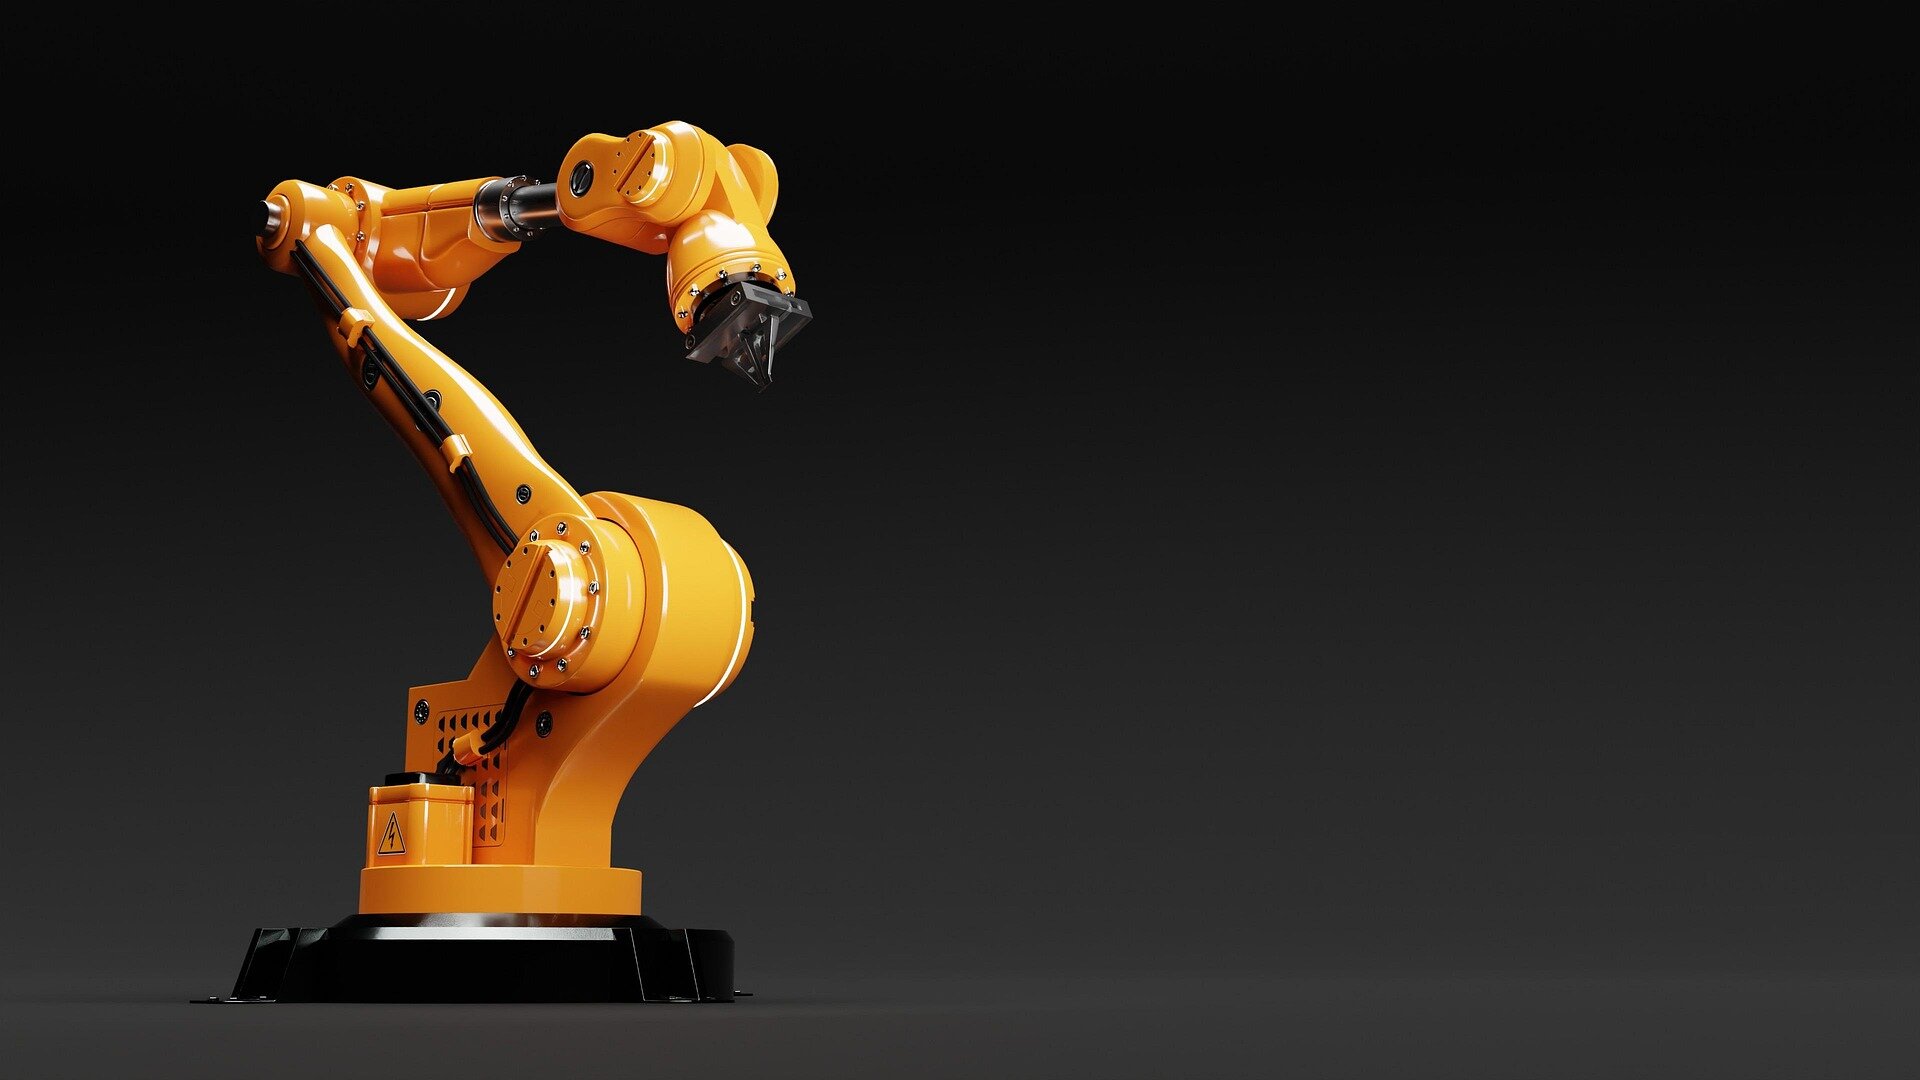
Foto: TechXplore (Dokumentasi editorial)
Poin penting
- Sistem kendali GA-FLC memangkas rata-rata eror pergerakan lengan robot hingga 89 persen dalam simulasi.
- Kontroler tetap stabil dan tahan gangguan saat parameter sistem mengalami perubahan ekstrem.
- Peneliti mempersiapkan uji coba perangkat keras dan pengujian waktu nyata di lingkungan industri.
Akurasi pergerakan lengan robot industri kini mencatat peningkatan performa yang signifikan. Pendekatan perangkat lunak kendali cerdas berpotensi memangkas risiko cacat produksi di pabrik manufaktur.
Laporan TechXplore menyoroti riset terbaru tentang kontroler logika fuzzy yang dioptimalkan dengan algoritma genetika (GA-FLC). Kajian ilmiah ini dipublikasikan dalam International Journal of Automation and Control.
Penelitian tersebut dipimpin oleh Abdullah Abushokor bersama timnya. Mereka menguji pelacakan lintasan gerak pada lengan robotik dengan tiga derajat kebebasan (3-DOF).
Sistem 3-DOF mengacu pada fleksibilitas lengan mekanik yang mengandalkan tiga sendi gerak utama. Konfigurasi ini jamak digunakan pada mesin otomasi lini produksi skala menengah.
Dalam serangkaian simulasi, sistem kendali GA-FLC berhasil memangkas rata-rata eror root mean square hingga 89 persen. Efisiensi ini diukur langsung terhadap sistem kendali umpan balik konvensional.
Hasil tersebut secara nyata memperbaiki keselarasan antara arah pergerakan yang direncanakan dan gerak fisik aktual robot. Akurasi posisi lengan mekanik pun menjadi jauh lebih presisi.
Ketahanan Tinggi Menghadapi Variasi Sistem
Tim periset membandingkan tiga model kendali yang berbeda. Model tersebut mencakup kontroler logika fuzzy biasa, sistem inferensi neuro-fuzzy adaptif (ANFIS), serta kontroler GA-FLC.
Dari pengujian komparatif tersebut, metode GA-FLC menunjukkan performa yang paling unggul. Sistem kendali ini memiliki daya tahan kuat terhadap aneka gangguan operasional.
Algoritma genetika sendiri bekerja dengan meniru prinsip seleksi alam. Teknik komputasi ini berevolusi mencari parameter terbaik hingga memperoleh setelan paling tepat untuk sistem mekanik.
Evolusi parameter tersebut menghasilkan adaptasi kontrol yang sangat optimal. Pola ini memecahkan berbagai persoalan dinamis yang rumit dalam pergerakan motor robotik.
Kelebihan utama GA-FLC tampak jelas ketika sistem menerima perubahan parameter operasional yang drastis. Berbagai pendekatan kendali lama umumnya gagal beroperasi dalam variasi yang berat.
Sebaliknya, kontroler GA-FLC mampu mempertahankan kinerja yang stabil. Lengan mekanik tetap bergerak mulus sesuai koordinat tanpa mengalami kegagalan kendali di tengah lonjakan beban.
Keandalan tinggi ini menjadi faktor penting bagi operasi industri presisi tinggi. Sektor perakitan komponen, pengelasan material, hingga pemindahan beban memerlukan stabilitas tanpa eror.
Meski demikian, pencapaian ini masih berbasis pengujian simulasi komputasi. Tahapan riset berikutnya adalah implementasi pada perangkat keras fisik dan pembuktian langsung di fasilitas industri nyata.
Apa Artinya bagi Pelaku Usaha
Bagi direktur operasional dan pemilik pabrik, riset ini memberikan gambaran jelas mengenai arah efisiensi otomasi. Presisi lini perakitan dapat ditingkatkan secara substansial lewat pembaruan perangkat lunak kendali.
Para profesional manufaktur dapat mengantisipasi perkembangan ini dengan mengevaluasi performa sistem robotik yang sudah terpasang. Menekan tingkat eror hingga 89 persen berarti menghemat biaya pemborosan material.
Bagi pelaku usaha manufaktur di Indonesia, langkah bijak saat ini adalah memantau hasil uji lapangan perangkat keras dari teknologi kendali ini. Rekayasa algoritma merupakan solusi hemat biaya sebelum memutuskan belanja modal alat baru.
Mengadopsi pembaruan perangkat lunak cerdas membantu bisnis meminimalkan downtime mesin akibat eror kalibrasi. Pendekatan bertahap ini memperkuat daya saing operasional tanpa membebani arus kas perusahaan.
- TechXplore: Optimized fuzzy logic controller cuts average robotic arm tracking error by 89% in simulations
Lihat hasil pemeriksaan (9 klaim)
| Klaim | Putusan | Dasar di sumber |
|---|---|---|
| Kontroler GA-FLC memangkas rata-rata eror lengan robot hingga 89 persen dalam simulasi dibandingkan kendali umpan balik konvensional. | Didukung | “GA-FLC reduced average root mean square errors by 89% compared with conventional feedback control.” TechXplore melaporkan hasil simulasi menunjukkan penurunan rata-rata eror RMS sebesar 89 persen. |
| Riset ini menguji kontroler logika fuzzy yang dioptimalkan dengan algoritma genetika (GA-FLC) dan dipublikasikan dalam International Journal of Automation and Control. | Didukung | “A genetically optimized fuzzy logic controller for robotic arms is described in the International Journal of Automation and Control .” TechXplore menyebut publikasi penelitian di International Journal of Automation and Control. |
| Penelitian dipimpin oleh Abdullah Abushokor et al. untuk pelacakan lintasan manipulator robot 3-DOF. | Didukung | “Abdullah Abushokor et al., GA-optimised fuzzy control for trajectory tracking of a 3-DOF robotic manipulator” TechXplore mencantumkan Abdullah Abushokor et al. sebagai penulis makalah. |
| Sistem meningkatkan keselarasan antara pergerakan yang direncanakan dan pergerakan aktual robot. | Didukung | “The system thus improved on the alignment between the robot's intended and actual movements.” TechXplore menyebut perbaikan keselarasan gerak robot. |
| Periset membandingkan kontrol logika fuzzy, sistem inferensi neuro-fuzzy adaptif (ANFIS), dan kontroler fuzzy teroptimasi algoritma genetika (GA-FLC). | Didukung | “The researchers compared fuzzy logic control, an adaptive neuro-fuzzy inference system (ANFIS) and a genetic algorithm–optimized fuzzy controller (GA-FLC).” TechXplore mengonfirmasi ketiga sistem kendali yang diperbandingkan. |
| Algoritma genetika merupakan sistem optimasi terinspirasi dari seleksi alam yang mengevolusi parameter kandidat hingga menemukan solusi terbaik. | Didukung | “Genetic algorithms are optimization systems inspired by natural selection and are often used to find the best solution to complex problems by "evolving" candidate parameters until an optimal fit eme” TechXplore menjelaskan cara kerja dan inspirasi algoritma genetika. |
| GA-FLC mempertahankan performa stabil saat terjadi perubahan signifikan pada parameter sistem, sementara pendekatan terdahulu gagal dalam variasi tersebut. | Didukung | “GA-FLC also maintained stable performance even when significant changes were made to the system parameters, while earlier approaches failed under such severe variations.” TechXplore mencatat ketahanan GA-FLC terhadap perubahan parameter sistem. |
| Lengan robotik menjalankan tugas presisi dalam otomasi industri seperti perakitan, pengelasan, dan penanganan material. | Didukung | “where robotic arms perform precision tasks such as assembly, welding and material handling, the work suggests.” TechXplore menyebut tugas-tugas presisi robotik industri. |
| Langkah penelitian selanjutnya adalah implementasi perangkat keras dan pengujian waktu nyata di lingkungan industri. | Didukung | “The next step will be to undertake hardware implementation and real-time testing as proof of principle in a test industrial setting.” TechXplore menyebutkan rencana riset berikutnya pada perangkat keras. |
Video AI terbaru
TamaGPT