Peneliti AS Rancang Filter Keamanan Tangan Robotik untuk Cegah Barang Jatuh
Riset gabungan UC Berkeley dan UC Davis memangkas insiden barang jatuh hingga 75 persen pada tangan robot, menjaga kelancaran jalur perakitan otomatis.
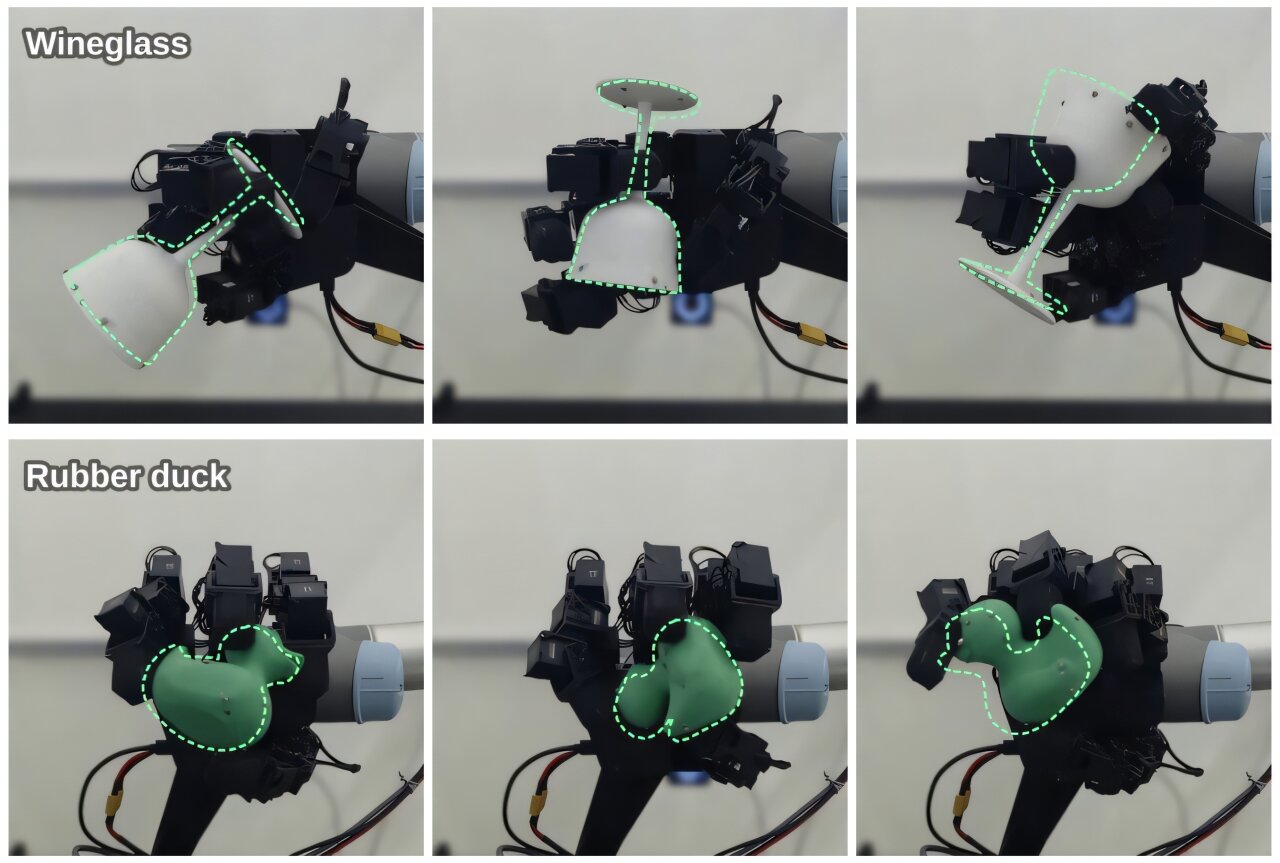
Foto: TechXplore (Dokumentasi editorial)
Poin penting
- Filter keamanan perangkat lunak memangkas insiden barang jatuh dari 16 kali menjadi 4 kali.
- Tangan robotik LEAP 16 sendi dilatih sepenuhnya melalui simulasi komputer tanpa demo manusia.
- Tingkat kehati-hatian gerak jari robot dapat disetel fleksibel tanpa melatih ulang sistem kendali utama.
Menggenggam sekaligus memutar posisi benda hanya dengan satu tangan merupakan tantangan besar bagi robot di pabrik atau gudang. Kesalahan kecil saat jari melepaskan cengkeraman bisa membuat barang rapuh jatuh ke lantai dan menghentikan seluruh lini produksi.
Sebagaimana dilaporkan TechXplore, tim peneliti dari University of California, Berkeley dan University of California, Davis berhasil mengembangkan perangkat lunak pelindung khusus. Sistem pengaman tambahan ini memangkas insiden barang jatuh dari 16 kali menjadi hanya empat kali dalam uji coba 1.200 sekuens gerakan.
Latihan Simulasi dan Pemisahan Tugas Keselamatan
Dalam eksperimen tersebut, peneliti menggunakan tangan robotik LEAP dengan 16 sendi. Robot ini dilatih melakukan manipulasi dalam genggaman, yaitu keterampilan memindahkan posisi dan orientasi benda di antara jari-jari robot tanpa menjatuhkannya.
Seluruh proses latihan berlangsung di dalam simulasi komputer tanpa demonstrasi manusia. Pada tahap awal, ujung jari tiruan diberi gaya gesek tinggi agar mudah menahan beban, sebelum diturunkan bertahap hingga mendekati kondisi fisik nyata.
Peneliti lalu menguji cengkeraman robot terhadap bohlam asli serta replika pisau, gelas anggur, dan bebek mainan cetakan 3D. Menariknya, sistem pengaman keselamatan dilatih terpisah dari kendali utama.
"Pendekatan ini memisahkan proses pembelajaran tugas utama dari pembelajaran keselamatan gerak," tulis Ian Chuang bersama tim penelitinya dalam makalah ilmiah mereka.
Hasil evaluasi terhadap 4.800 target gerakan menunjukkan filter keselamatan menurunkan tingkat akurasi pencapaian target dari 95,2 persen menjadi 91,5 persen. Namun, perlindungan ini memungkinkan robot bekerja lebih lama sebelum mengalami insiden barang jatuh pertama kali.
Apa Artinya bagi Pelaku Usaha
Bagi pelaku industri manufaktur, logistik, dan farmasi di Indonesia, teknologi ini menawarkan solusi konkret untuk mengurangi kerugian material akibat cacat produk dan barang rusak. Penghentian mesin yang tiba-tiba karena komponen terjatuh selama ini kerap membengkakkan biaya operasional dan memperlambat pemenuhan pesanan.
Pendekatan modular yang memisahkan kendali tugas dengan filter pengaman memberikan fleksibilitas implementasi. Perusahaan tidak perlu mendesain ulang seluruh pemrograman robot ketika menangani benda yang lebih rapuh, melainkan cukup meningkatkan parameter kehati-hatian pada perangkat lunak.
Meski demikian, manajemen pabrik perlu menghitung kompromi antara tingkat kecepatan siklus kerja dan risiko kerusakan barang sebelum mengadopsi solusi serupa. Pengujian berkala pada lini percontohan tetap diperlukan untuk memastikan sensor kamera eksternal dan aktuator bekerja presisi di lingkungan kerja berdebu.
- TechXplore: Robot hand learns nimble moves with fewer dropped objects
Lihat hasil pemeriksaan (10 klaim)
| Klaim | Putusan | Dasar di sumber |
|---|---|---|
| Peneliti merancang filter keamanan perangkat lunak pada tangan robotik untuk mengurangi insiden barang jatuh. | Didukung | “Researchers have now trained a robot hand to perform these maneuvers and added a separate software safeguard to reduce object drops.” TechXplore menyatakan peneliti melatih tangan robot dan menambahkan filter pengaman software untuk mengurangi jatuhnya objek. |
| Riset dilakukan oleh tim peneliti dari University of California, Berkeley dan University of California, Davis. | Didukung | “Ian Chuang and colleagues at the University of California, Berkeley and Davis describe their work in a paper posted to the arXiv preprint server.” TechXplore menyebut riset dilakukan oleh Ian Chuang dan kolega di UC Berkeley dan Davis. |
| Filter pengaman memangkas insiden barang jatuh dari 16 kali menjadi 4 kali dalam 1.200 sekuens gerakan. | Didukung | “In tests guided by external motion-tracking cameras, the safeguard cut drops from 16 to four over 1,200 requested movement sequences.” TechXplore melaporkan penurunan insiden jatuh dari 16 menjadi 4 kali dalam 1.200 sekuens gerakan (penurunan 75%). |
| Kehati-hatian gerak tangan robotik dapat diatur tanpa melatih ulang keterampilan dasarnya. | Didukung | “Their approach lets researchers adjust how cautiously the hand moves without retraining its underlying skill.” TechXplore menjelaskan pendekatan ini memungkinkan pengaturan kehati-hatian gerak tanpa retrain skill dasar. |
| Tangan robotik LEAP 16 sendi dilatih sepenuhnya dalam simulasi tanpa demonstrasi manusia. | Didukung | “The team trained a 16-joint LEAP robotic hand entirely in simulation, without human demonstrations.” TechXplore menyebut pelatihan tangan robotik LEAP 16 sendi sepenuhnya dilakukan di simulasi tanpa demo manusia. |
| Pada tahap awal pelatihan simulasi, ujung jari tiruan diberi gaya gesek tinggi sebelum diturunkan bertahap. | Didukung | “The simulated fingertips initially had unrealistically high friction, making the objects easier to hold. As the model's performance improved, that assistance was gradually decreased” TechXplore mencatat ujung jari simulasi awalnya memiliki friksi tinggi lalu dikurangi bertahap. |
| Pengujian dilakukan memakai bohlam asli serta replika plastik cetakan 3D berupa pisau, gelas anggur, dan bebek. | Didukung | “Tests were run using a real lightbulb and plastic, 3D-printed versions of a knife, wineglass and duck.” TechXplore merinci objek pengujian berupa bohlam asli dan replika 3D cetakan plastik pisau, gelas anggur, serta bebek. |
| Sistem pengaman dilatih terpisah sehingga memisahkan pembelajaran tugas dari pembelajaran keselamatan. | Didukung | “"This separates learning the task from learning safety," the authors write.” TechXplore mengutip pernyataan penulis bahwa sistem memisahkan pembelajaran tugas dari pembelajaran keselamatan. |
| Evaluasi mencakup 4.800 target gerakan objek. | Didukung | “The evaluation included 4,800 requested movements of the four objects using six wrist orientations.” TechXplore mencatat evaluasi mencakup 4.800 gerakan objek. |
| Akurasi pencapaian target tercatat 95,2 persen tanpa filter pengaman dan turun menjadi 91,5 persen dengan filter, tetapi tangan robot dapat menyelesaikan lebih banyak gerakan sebelum jatuhan pertama. | Didukung | “the robotic hand reached 95.2% of targets without the safeguard and 91.5% with it.” TechXplore menyatakan capaian target 95,2% tanpa filter dan 91,5% dengan filter, dengan keunggulan menyelesaikan lebih banyak gerakan sebelum barang jatuh pertama kali. |
Video AI terbaru
TamaGPT